这页的核心问题其实非常集中:
给你一个向量场,它是不是某个标量函数的梯度?
也就是说,需要判断能不能找到一个“势函数”,使得向量场等于它的梯度。
这件事是后面保守场、势函数、路径无关、线积分、旋度等内容的入口。
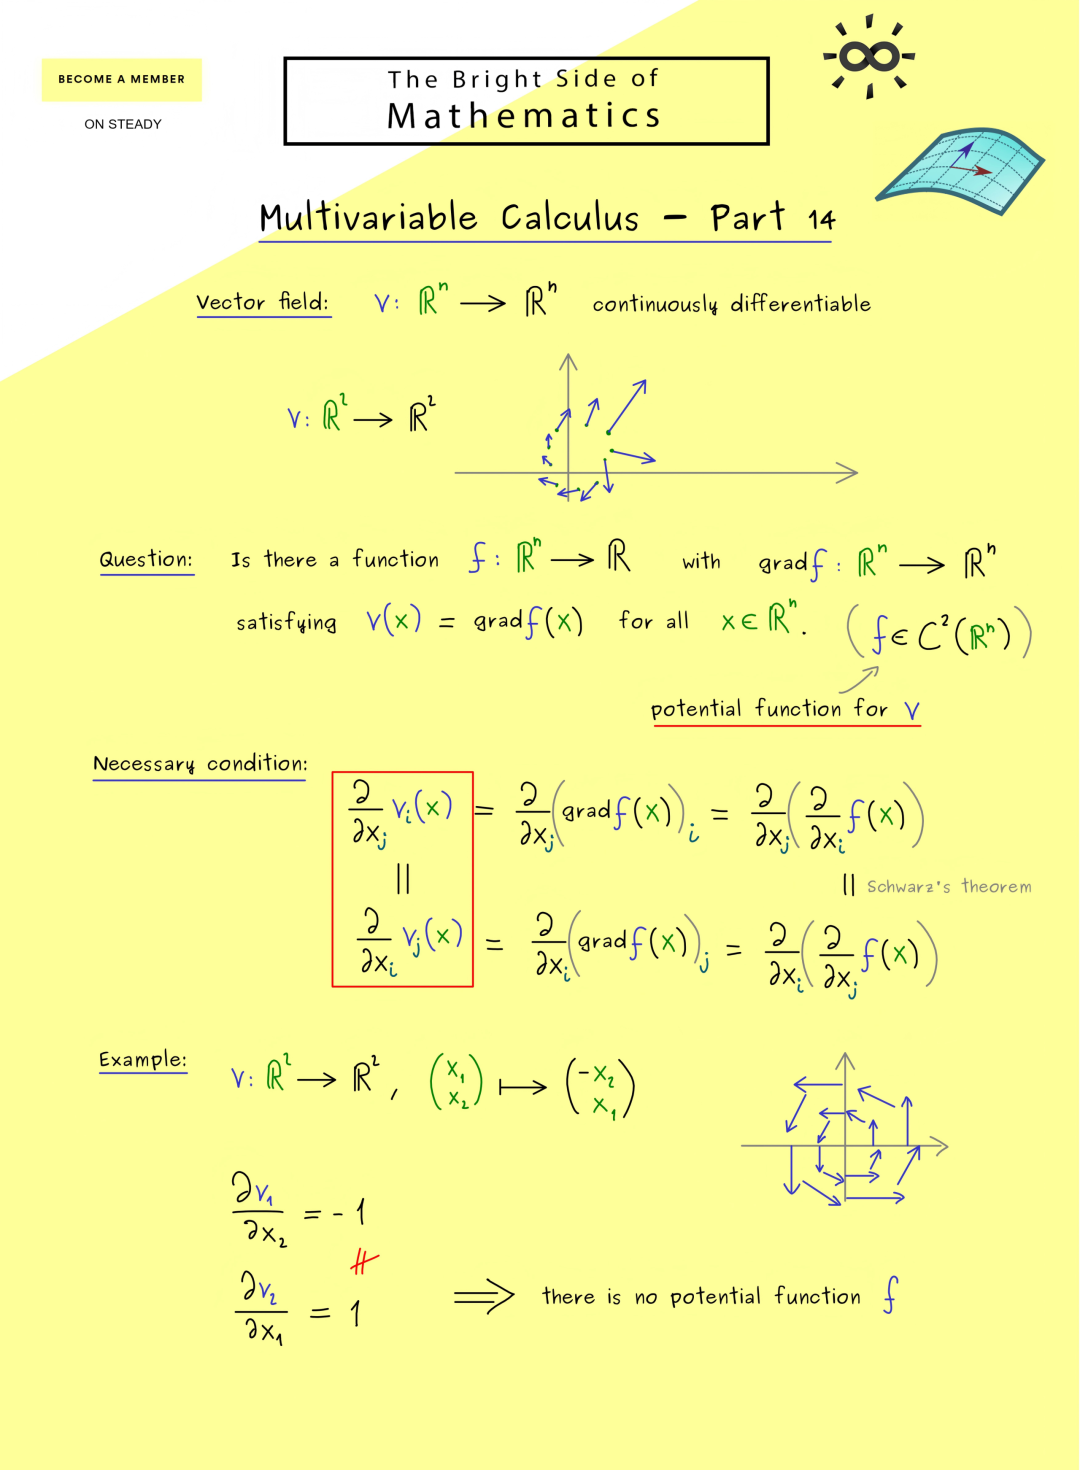
一、先看最上面:什么是向量场?
图片写的是:
[
v:\mathbb{R}^n\to\mathbb{R}^n
]
意思是:输入一个 (n) 维位置,输出一个 (n) 维向量。
例如二维时:
[
v:\mathbb{R}^2\to\mathbb{R}^2
]
每个平面上的点,都配上一根箭头。所以可以把向量场想象成:整个平面铺满小箭头。
比如风场:
- 每一点都有风向;
- 箭头方向表示风吹向哪里;
- 箭头长度表示风有多强。
图片中的蓝色小箭头就是这个意思。
二、这页真正的问题:这些箭头是不是“梯度箭头”?
图片问:是否存在函数 (f),使得
[
v(x)=\nabla f(x)
]
这里 (f) 不是向量场,而是一个标量函数。
例如二维时,可以把 (f) 想成一张“地形高度图”。每个位置都有一个高度。而梯度告诉你:站在这里,往哪个方向走,上升得最快。
三、最重要的几何图像:势函数是一座山,梯度是“最陡上坡箭头”
假设 (f) 是一张山地地形,那么 (\nabla f) 就是山脚平面上每一点的一根箭头。这根箭头:
因此如果 (v=\nabla f),就意味着:图片中那一大片看似独立的小箭头,其实全都是由“同一张高度地图 (f)”生成的。
这个 (f) 就叫做 potential function,势函数。
四、为什么叫“势函数”?
物理里尤其常见。例如重力势能、电势等。如果一个力场来自势能 (U),常写成
[
\mathbf{F}=-\nabla U
]
电场和电势之间也有类似关系。所以“势”可以理解成:空间中藏着一张看不见的“高度地图”,向量场由这张地图的坡度决定。
五、关键问题:是不是任何向量场都能写成梯度?
不是。这是本页真正想解决的问题。
假设
[
v=\nabla f
]
那么必然有
[
v_i=\frac{\partial f}{\partial x_i}
]
例如二维时:
[
v_1=\frac{\partial f}{\partial x_1},\qquad v_2=\frac{\partial f}{\partial x_2}
]
现在对它们再求一次偏导。
六、图片中红框公式到底在做什么?
图片写:
[
\frac{\partial v_i}{\partial x_j}
=\frac{\partial}{\partial x_j}\frac{\partial f}{\partial x_i}
]
同理,
[
\frac{\partial v_j}{\partial x_i}
=\frac{\partial}{\partial x_i}\frac{\partial f}{\partial x_j}
]
如果 (f) 足够光滑,比如 (f\in C^2(\mathbb{R}^n)),那么 Schwarz 定理告诉我们:
[
\frac{\partial^2 f}{\partial x_j\partial x_i}
\frac{\partial^2 f}{\partial x_i\partial x_j}
]
因此必须有
[
\frac{\partial v_i}{\partial x_j}
\frac{\partial v_j}{\partial x_i}
]
这就是整页最重要的公式。
七、二维情况下会非常直观
设
[
v(x,y)=(P(x,y),Q(x,y))
]
如果它来自某个势函数:
[
P=\frac{\partial f}{\partial x},\qquad Q=\frac{\partial f}{\partial y}
]
于是
[
\frac{\partial P}{\partial y}
\frac{\partial^2 f}{\partial y\partial x}
]
[
\frac{\partial Q}{\partial x}
\frac{\partial^2 f}{\partial x\partial y}
]
由于两者相等,必然得到
[
\frac{\partial P}{\partial y}
\frac{\partial Q}{\partial x}
]
按你的习惯,不把公式做框,直接记成:
[
\frac{\partial P}{\partial y}
\frac{\partial Q}{\partial x}
]
八、为什么这个条件在几何上意味着“不能乱转”?
这里有一个非常重要的直觉。如果一个向量场来自高度函数 (f),它的箭头是“上坡方向”。想象你在山地上走。山坡可以朝东北倾斜、朝东倾斜、朝西南倾斜。但是它不能在每一点都强迫你绕某个中心一直打转。
为什么?因为如果你一直沿着“上坡方向”绕一整圈回来,会出现矛盾:你已经回到同一个位置,高度却似乎一路都在增加。这是不可能的。
所以梯度场具有一种非常重要的性质:没有真正的局部旋转趋势。这就是以后“curl / 旋度”为零的来源。
九、来看图片最后的例子
图片给出
[
v(x_1,x_2)=(-x_2,x_1)
]
也就是
[
v_1=-x_2,\qquad v_2=x_1
]
我们检查交叉偏导。
先算
[
\frac{\partial v_1}{\partial x_2}=-1
]
再算
[
\frac{\partial v_2}{\partial x_1}=1
]
显然
[
-1\neq 1
]
所以必要条件失败。因此:
[
v=(-x_2,x_1)
]
也就是:这个向量场不存在势函数。
十、这个例子的箭头为什么看起来一直在绕圈?
这个场特别经典:
[
v(x,y)=(-y,x)
]
我们取几个点看看。
在 ((1,0)) 处,(v=(0,1)),箭头向上。
在 ((0,1)) 处,(v=(-1,0)),箭头向左。
在 ((-1,0)) 处,(v=(0,-1)),箭头向下。
在 ((0,-1)) 处,(v=(1,0)),箭头向右。
合起来就是:箭头围绕原点逆时针旋转。这正是图片右下角蓝色箭头的含义。
十一、还可以直接假设存在 (f),马上得到矛盾
这是一种非常值得掌握的证明方法。假设存在 (f),使得
[
\frac{\partial f}{\partial x_1}=-x_2,\qquad
\frac{\partial f}{\partial x_2}=x_1
]
由第一式对 (x_1) 积分:
[
f=-x_1x_2+h(x_2)
]
这里为什么多一个 (h(x_2))?因为对 (x_1) 求导时,任何只依赖 (x_2) 的函数都会被当作常数。
现在再对 (x_2) 求导:
[
\frac{\partial f}{\partial x_2}=-x_1+h'(x_2)
]
但要求它等于 (x_1),所以
[
-x_1+h'(x_2)=x_1
]
于是
[
h'(x_2)=2x_1
]
左边只依赖 (x_2),右边却依赖 (x_1)。不可能。所以不存在这样的 (f)。
十二、从矩阵角度看:Jacobian 必须是对称矩阵
这页其实也偷偷连接到了你之前学过的 Jacobian 和 Hessian。
向量场
[
v=(v_1,v_2)
]
的 Jacobian 是
[
J_v=
\begin{pmatrix}
\dfrac{\partial v_1}{\partial x_1} & \dfrac{\partial v_1}{\partial x_2}\
\dfrac{\partial v_2}{\partial x_1} & \dfrac{\partial v_2}{\partial x_2}
\end{pmatrix}
]
如果 (v=\nabla f),那么
[
J_v=
\begin{pmatrix}
\dfrac{\partial^2 f}{\partial x_1^2} & \dfrac{\partial^2 f}{\partial x_2\partial x_1}\
\dfrac{\partial^2 f}{\partial x_1\partial x_2} & \dfrac{\partial^2 f}{\partial x_2^2}
\end{pmatrix}
]
也就是 (f) 的 Hessian 矩阵。
而 (f\in C^2) 时,
[
\frac{\partial^2 f}{\partial x_2\partial x_1}
\frac{\partial^2 f}{\partial x_1\partial x_2}
]
所以 Jacobian 是对称矩阵。
因此这页其实是在建立:
[
v=\nabla f
\quad\Longrightarrow\quad
J_v\ \text{对称}
]
十三、和“旋度 curl”之间是什么关系?
二维里,如果
[
v=(P,Q)
]
那么二维意义下的旋转量可以写成
[
\frac{\partial Q}{\partial x}-\frac{\partial P}{\partial y}
]
如果 (v=\nabla f),就有
[
\frac{\partial Q}{\partial x}
\frac{\partial P}{\partial y}
]
于是
[
\frac{\partial Q}{\partial x}-\frac{\partial P}{\partial y}=0
]
因此可以粗略记成:
[
\nabla\times v=0
]
三维中则是熟悉的
[
\nabla\times \mathbf{F}=0
]
所以这页和后面的一个重要结论完全衔接:
[
v=\nabla f
\quad\Longrightarrow\quad
\nabla\times v=0
]
十四、更深一层:为什么势函数意味着“走哪条路都一样”?
假如 (v=\nabla f)。从点 (A) 走到点 (B),沿任意路径 (C),有
[
\int_C v\cdot dr
f(B)-f(A)
]
注意右边只看起点和终点,不看具体怎么走。
所以:
[
\text{线积分只与起点和终点有关}
]
如果绕闭合曲线走一圈:
[
\oint_C v\cdot dr=0
]
所以梯度场不能有那种“推着你不停绕圈”的整体趋势。
十五、为什么图片例子明显不可能是梯度场?
再看
[
v=(-y,x)
]
它的箭头恰好沿着圆周方向。也就是说如果一个小物体顺着场移动,场会一直推着它绕原点转。
沿单位圆
[
C:r(t)=(\cos t,\sin t)
]
走。场是
[
v=(-\sin t,\cos t)
]
而单位圆的切向量也是
[
r'(t)=(-\sin t,\cos t)
]
所以二者完全同向。于是
[
\oint_C v\cdot dr
\int_0^{2\pi}1\,dt
2\pi
]
不等于 0。但梯度场绕闭环积分必须等于 0。因此它绝不可能来自势函数。
这比单纯算偏导更能看出几何本质。
十六、图片里称它为“Necessary condition”,这一点还可以再深入一步
图片写的是:Necessary condition,必要条件。
也就是说,如果 (v) 有势函数,那么一定满足
[
\frac{\partial v_i}{\partial x_j}
\frac{\partial v_j}{\partial x_i}
]
一般来说,要反过来推,还要看定义域的形状。如果定义域有“洞”,就可能出问题。
但是这张图明确写的是 (\mathbb{R}^n)。整个 (\mathbb{R}^n) 没有洞,是一个很好的区域。因此在这里,如果 (v) 足够光滑,那么这个交叉偏导条件实际上不仅必要,也可以作为充分条件:
[
\frac{\partial v_i}{\partial x_j}
\frac{\partial v_j}{\partial x_i}
\quad\Longrightarrow\quad
\exists f,\ v=\nabla f
]
这个细节很重要。
十七、为什么“有洞”会麻烦?
经典例子是
[
v(x,y)=
\left(
\frac{-y}{x^2+y^2},
\frac{x}{x^2+y^2}
\right)
]
定义域是
[
\mathbb{R}^2\setminus{(0,0)}
]
原点被挖掉了。在这个区域内可以算出
[
\frac{\partial v_1}{\partial y}
\frac{\partial v_2}{\partial x}
]
但是绕原点转一圈,线积分却不为 0。根本原因是:定义域中央有一个洞。
所以以后看到“无旋 (\Rightarrow) 有势函数”,一定要注意定义域是否单连通。
十八、把这一页浓缩成一条逻辑链
这一页最重要的逻辑可以整理成:
[
f\ \text{是一张“高度地图”}
]
[
\nabla f\ \text{是每一点的“最陡上坡箭头”}
]
[
v=\nabla f
]
所以:
[
\frac{\partial v_i}{\partial x_j}
\frac{\partial v_j}{\partial x_i}
]
进一步,在 (\mathbb{R}^n) 这种无洞区域里,可把它提升为:
[
\frac{\partial v_i}{\partial x_j}
\frac{\partial v_j}{\partial x_i}
\quad\Longrightarrow\quad
v=\nabla f
]
十九、考试时二维题最快怎么做?
如果看到
[
v=(P,Q)
]
想判断是否可能存在势函数,第一反应就是:
[
\frac{\partial P}{\partial y}
\overset{?}{=}
\frac{\partial Q}{\partial x}
]
例如本题:
[
v=(-y,x)
]
于是
[
\frac{\partial P}{\partial y}=-1,\qquad
\frac{\partial Q}{\partial x}=1
]
不相等。立刻得到:没有势函数。
二十、最值得记住的直觉
可以把整页记成一句话:
梯度场来自一张“高度地图”;真正不停打转的向量场,不可能是一张高度地图的上坡方向。
因此看到 (v=(-y,x)) 这种绕原点旋转的箭头图,甚至还没计算,你就应该产生直觉:它大概率不是梯度场。然后用
[
\frac{\partial P}{\partial y}
\neq
\frac{\partial Q}{\partial x}
]
做严格证明。
这页的复习版核心
[
\nabla f\ \text{意味着}
]
[
v_i=\frac{\partial f}{\partial x_i}
]
若 (f\in C^2),Schwarz 定理给出
[
\frac{\partial v_i}{\partial x_j}
\frac{\partial v_j}{\partial x_i}
]
所以
[
\frac{\partial v_i}{\partial x_j}
\frac{\partial v_j}{\partial x_i}
]
二维就是
[
\frac{\partial P}{\partial y}
\frac{\partial Q}{\partial x}
]
本页例子
[
v=(-y,x)
]
满足
[
\frac{\partial P}{\partial y}=-1,\qquad
\frac{\partial Q}{\partial x}=1
]
两者不相等,因此不存在势函数。
几何上,它是一个明显的旋转场;而梯度场来自“高度地图”,不能在闭合圆周上不断推着物体绕圈。
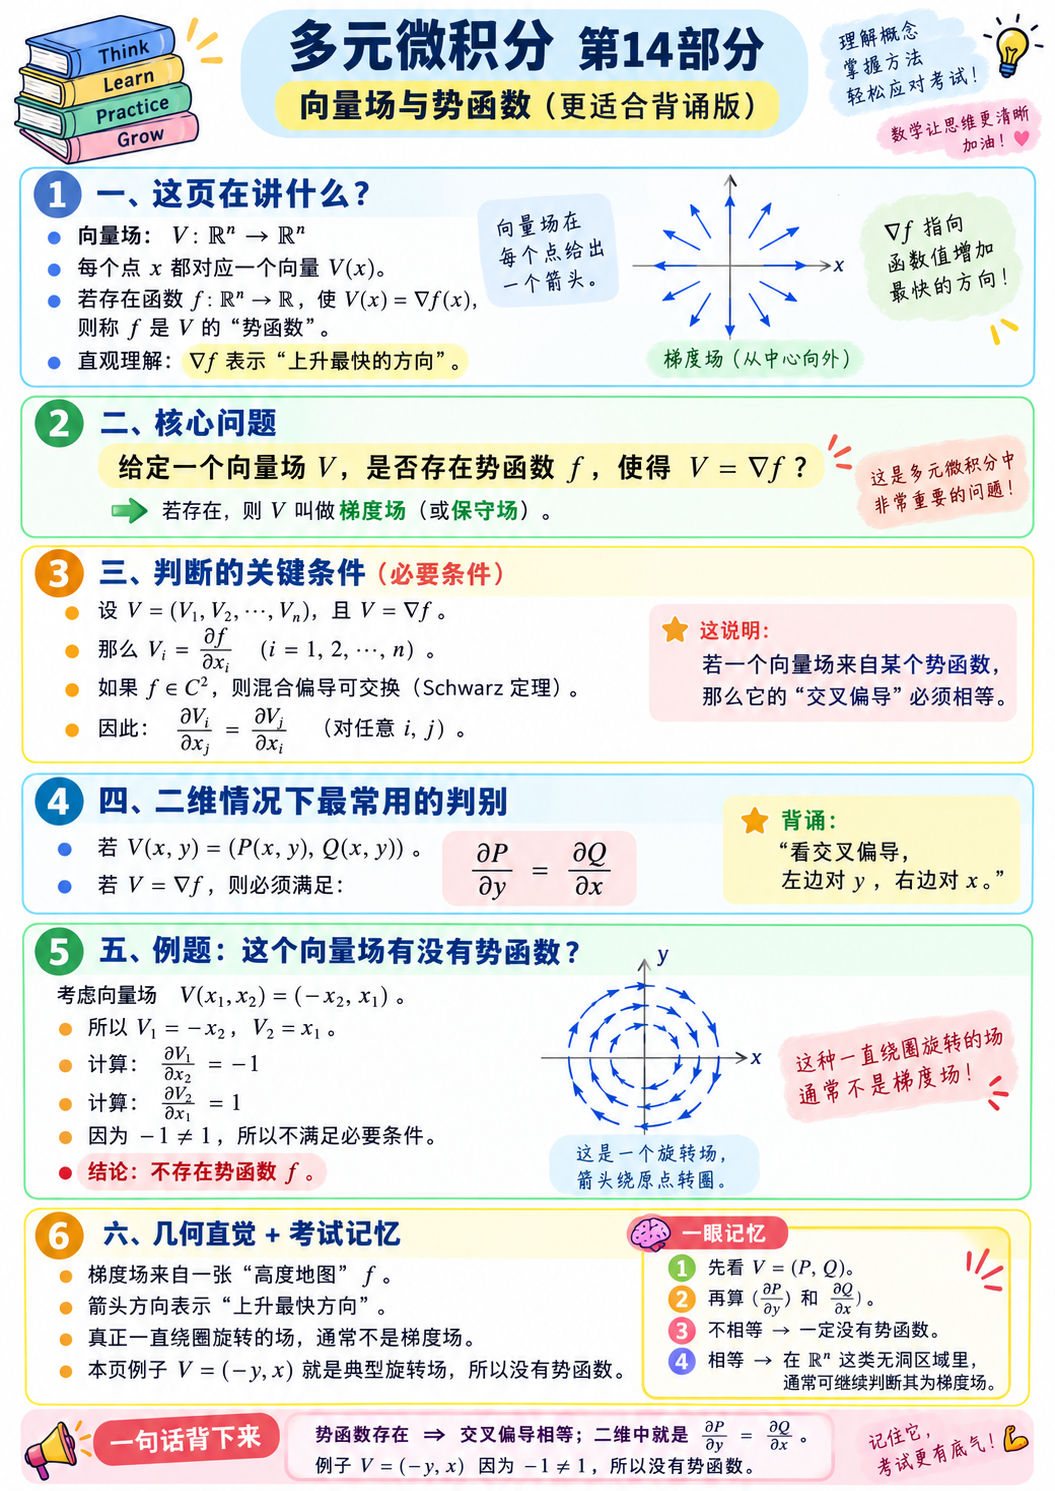
 发表于 4 天前
|
查看: 7|
回复: 0


