AERIS-10 是一个高质量开源硬件项目,目前在 GitHub 上已经收获了 7.2k+ Stars 和 1.5k+ Forks,关注度相当高。
它不是简单的玩具项目,而是一套完整、可实际搭建、支持 3km/20km 两种量程的相控阵雷达系统,集成了 RF 微波、FPGA 信号处理、嵌入式控制、Python GUI 等多学科技术,专为研究者、无人机开发者、SDR 爱好者设计。
完整项目地址:https://github.com/NawfalMotii79/PLFM_RADAR
项目核心亮点
- 全开源:硬件(原理图、PCB、Gerber、BOM、机械图)采用 CERN-OHL-P 许可;软件/固件(FPGA、STM32、Python GUI)采用 MIT 许可。
- 两种版本:
- AERIS-10N (Nexus):3km 量程,8×16 贴片天线阵列。
- AERIS-10E (Extended):20km 量程,32×16 介质填充槽波导天线阵列 + 16 个 10W GaN 功率放大器。
- 全电子波束转向:方位角和俯仰角 ±45° 电子扫描 + 360° 机械旋转(步进电机)。
- 先进信号处理:板载 Xilinx XC7A50T FPGA 实时完成脉冲压缩、多普勒 FFT、MTI、CFAR 等。
- Python GUI:带地图集成、实时目标显示、A-Scope、多普勒谱图。
- GPS/IMU 集成:实时位置与姿态校正,支持目标坐标修正。
- 模块化设计:电源管理板、频率合成器板、主板、功率放大板、天线阵列相互独立,便于 hack 和二次扩展。
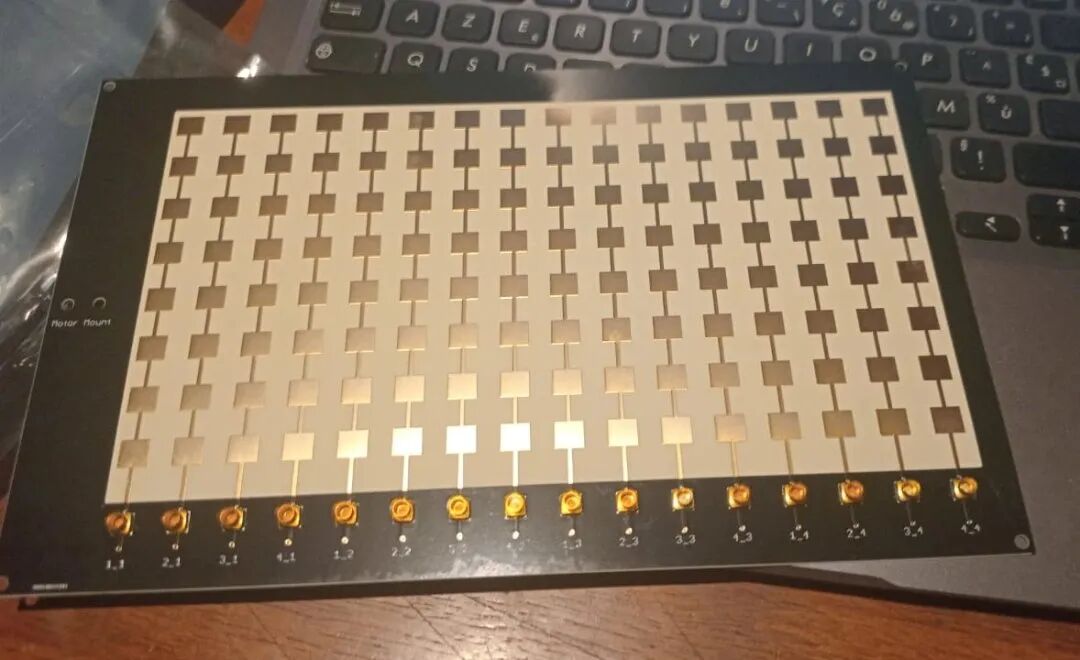
上图为 AERIS-10 的天线阵列实物,8×16 贴片天线 PCB,布局规整,金手指 SMA 接口清晰可见。
系统架构
整个系统分为几个核心子系统:
- 电源管理板:多路电压供电、滤波、电源排序(STM32 控制)。
- 频率合成器板:高性能低抖动时钟 AD9523-1 + 2× ADF4382 频率合成器,为 DAC/ADC/FPGA 提供相位对齐时钟。
- 主板:DAC 生成 LFM 线性调频 chirp、LT5552 混频器、4× ADAR1000 四通道移相器(实现波束成形)、16× ADTR1107 前端芯片(RX LNA + TX PA)、FPGA + STM32 核心。
- 功率放大板(仅 Extended 版本):16× 10W QPA2962 GaN 放大器。
- 天线 + 滑环 + 步进电机 + 散热风扇 + 外壳。
处理流水线:
- DAC 生成 PLFM chirp → 上变频 → 功率放大 → 发射。
- 接收 → LNA → 下变频 → ADC 采样 → FPGA 完成 I/Q 下变频、抽取、滤波、脉冲压缩、多普勒 FFT、MTI、CFAR 检测。
- STM32 负责电源排序、外设配置、GPS/IMU 融合、电机控制。
- Python GUI 实时可视化。
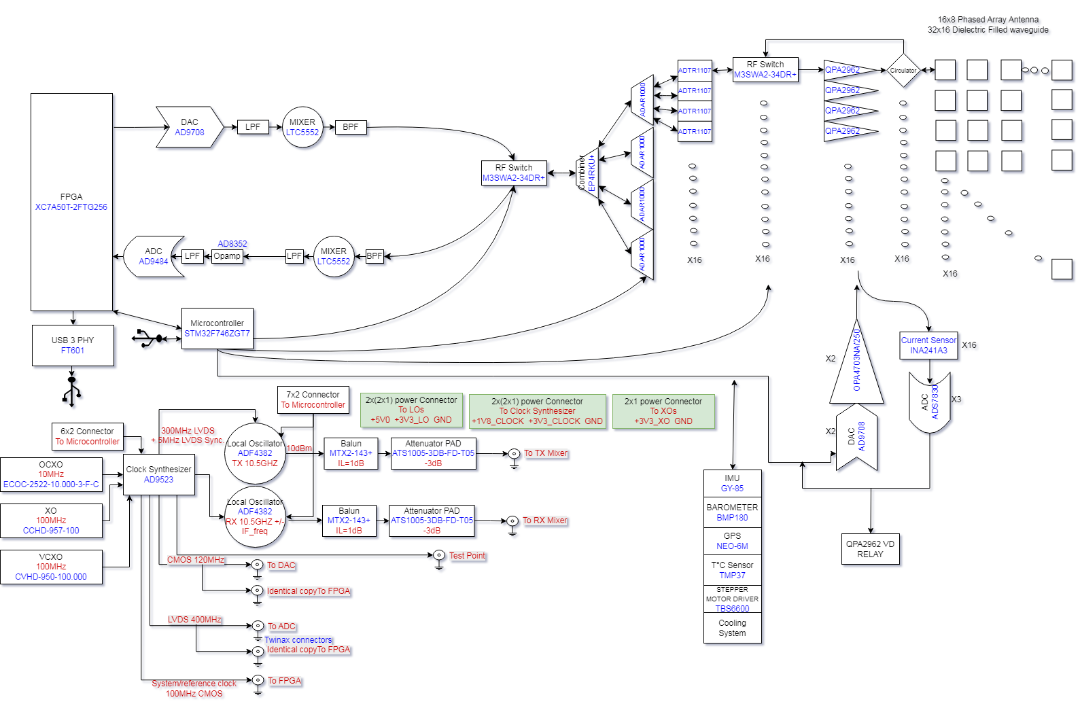
上图为仓库中精确的系统架构框图,详细标注了 FPGA、STM32、时钟链路、混频器、移相器、天线阵列、传感器等所有模块,一目了然。
技术规格对比
| 参数 |
AERIS-10N (Nexus) |
AERIS-10E (Extended) |
| 频率 |
10.5 GHz |
10.5 GHz |
| 最大量程 |
3 km |
20 km |
| 天线 |
8×16 贴片阵列 |
32×16 槽波导阵列 |
| 波束转向 |
电子 ±45° + 360° 机械扫描 |
电子 ±45° + 360° 机械扫描 |
| 输出功率 |
~1W × 16 |
10W × 16 (GaN) |
| 核心处理 |
XC7A50T FPGA + STM32 |
同左 |
Python GUI 界面(实时雷达显示)
仓库提供了一套非常友好的 Python GUI,支持:
- Range-Doppler Map:热力图实时显示目标
- A-Scope / 多普勒谱图
- 目标列表:ID、距离、速度、方位角
- 地图集成 + GPS/IMU 姿态校正
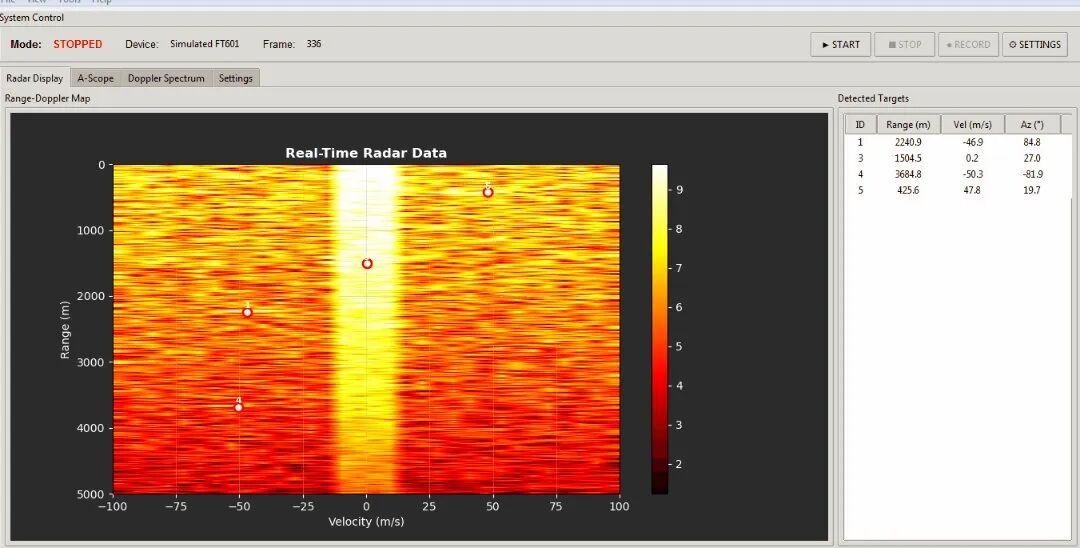
上图为 GUI 实际运行界面截图,Range-Doppler 图上清晰标注了多个目标,右侧表格列出精确的距离、速度、方位信息。
仓库目录结构
仓库结构非常规范:
1_Project_Description/:项目概述2_Functional Diagram & Interconnection Matrices/:功能框图与互联矩阵3_Power Management/:电源设计4_Schematics and Boards Layout/:完整原理图与 PCB Layout5_Simulations/:仿真文件6_Application Notes/:应用笔记7_Components Datasheets and Application notes/:芯片手册8_Utils/:工具、机械图9_Firmware/:FPGA(Verilog)+ STM32(C)固件 + Python GUIdocs/:GitHub Pages 在线文档
适合谁?如何入门?
- 适合人群:大学雷达/信号处理实验室、无线电爱好者、无人机避障研发团队、SDR 玩家。
- 入门建议:直接阅读仓库 README.md(已包含详细架构、规格、文件放置规范)。硬件爱好者可以从原理图和 Gerber 文件开始打板;软件爱好者可以直接跑 Python GUI + 仿真数据。
- 仓库还提供完整贡献指南(CONTRIBUTING.md)和许可文件。
PLFM_RADAR / AERIS-10 是目前 GitHub 上最完整、最具实用价值的开源相控阵雷达项目之一。它把原本昂贵、专业级的雷达技术彻底平民化,真正做到了"硬件可复制、软件可修改、实验可复现"。 |  发表于 1 小时前
|
查看: 4|
回复: 0


