Halo 是一个开源眼镜平台,在眼镜类开源项目里做得相当完整——原理图和固件全部公开,开发者可以直接拿来做研究或二次开发。
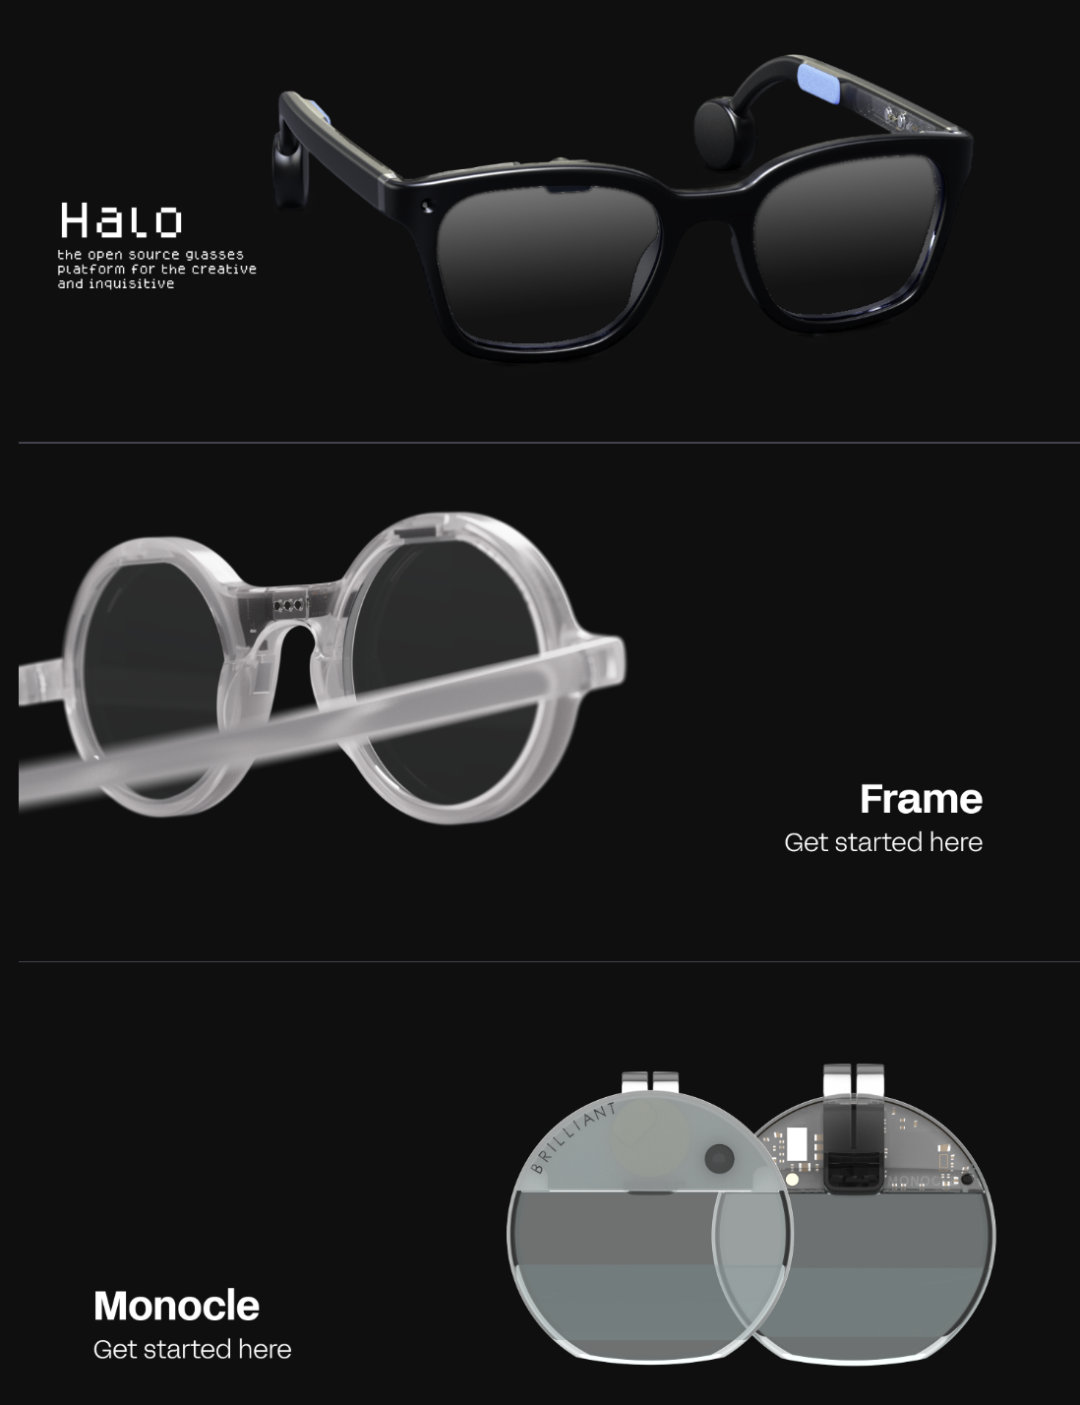
目前主推的是最新一代 Halo:
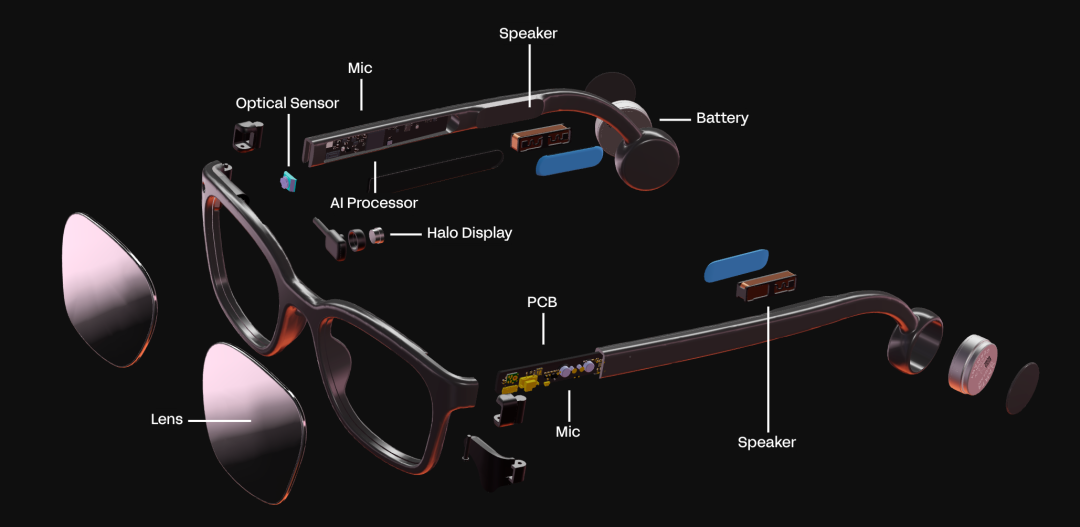
从渲染爆炸图可以看到,器件布局并不复杂,主要电子件都集中在两条镜腿里:
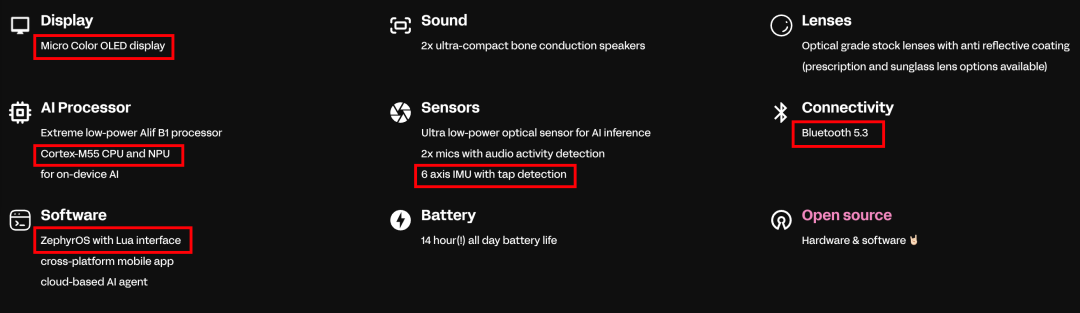
关键特性参数如下,传感器配置相当丰富:
YouTube 上有针对第二代的评测视频,展示的是 Monocle:
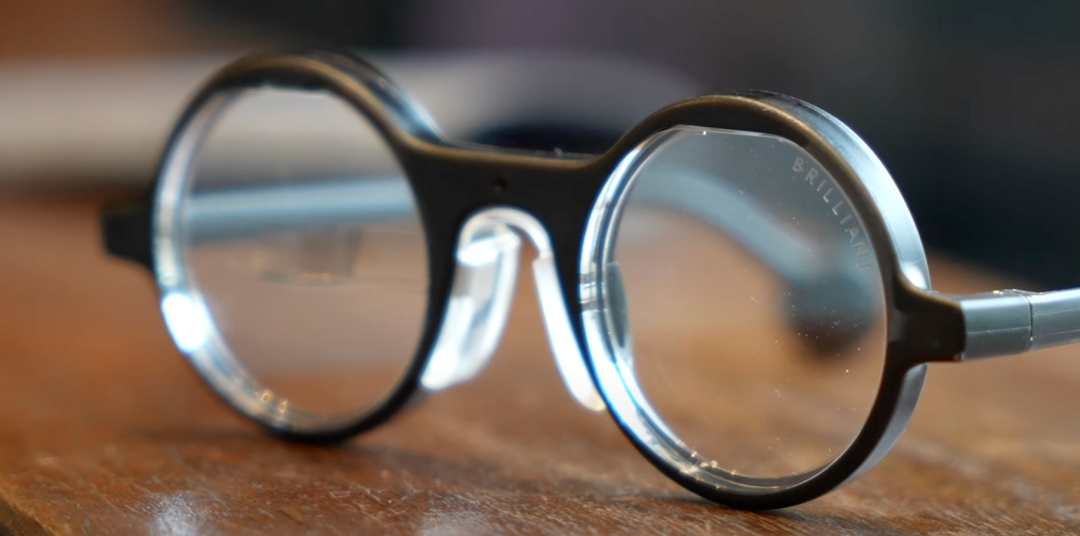
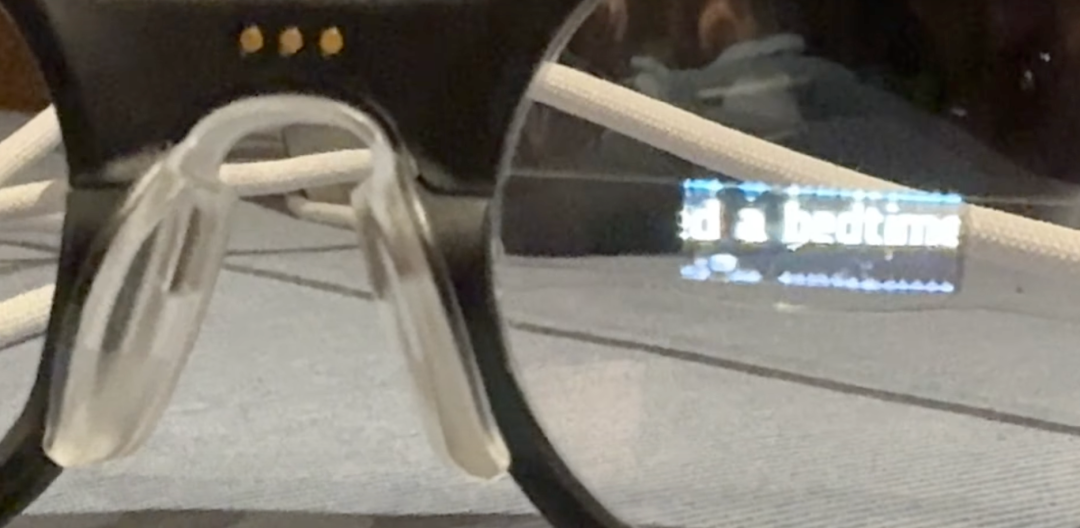
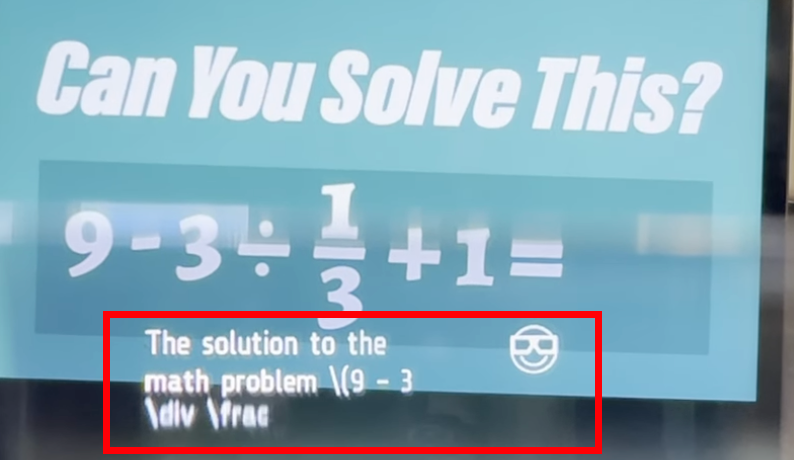
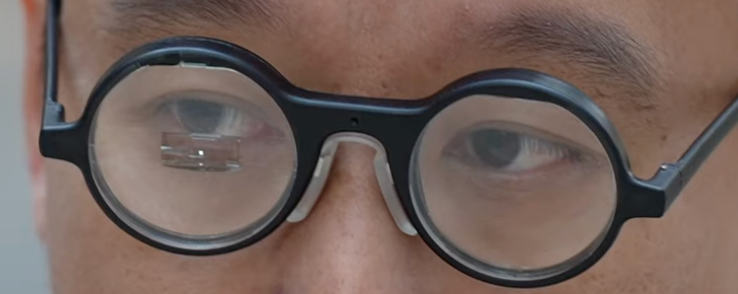
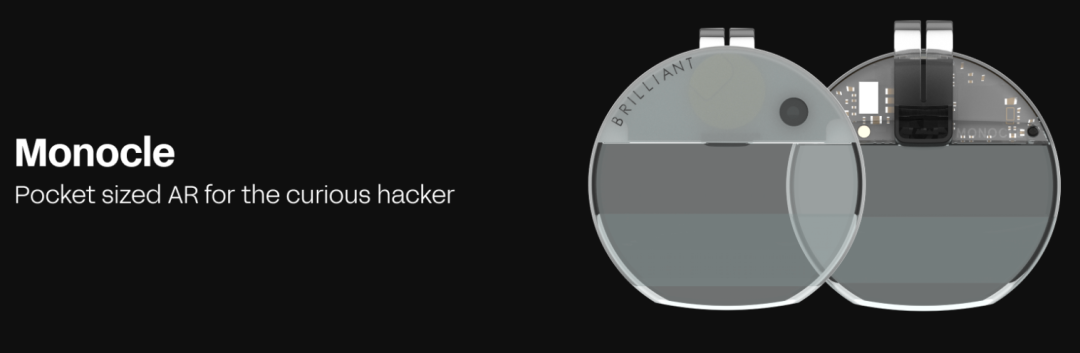
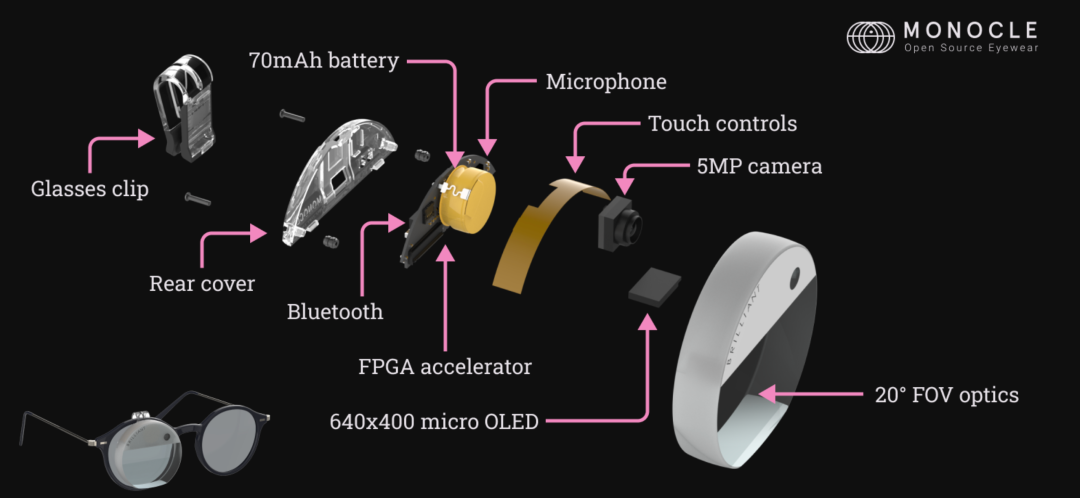
官方文档里对硬件描述比较详细的是 Monocle,一个可以夹在眼镜上的模块:
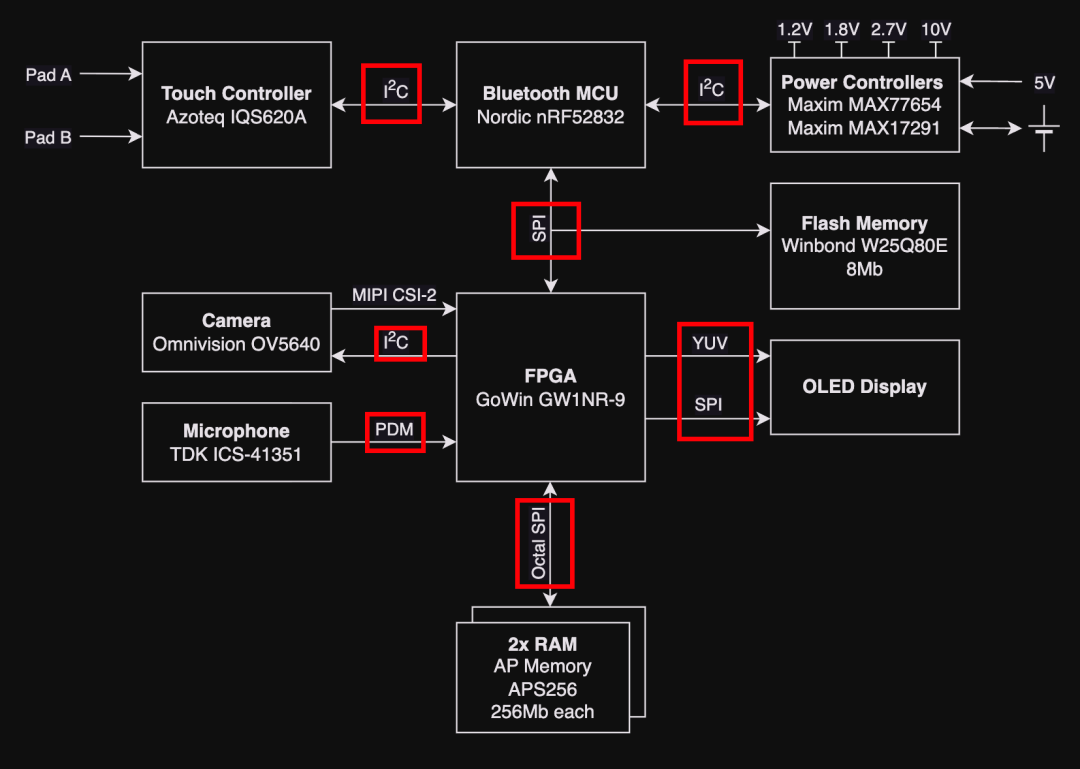
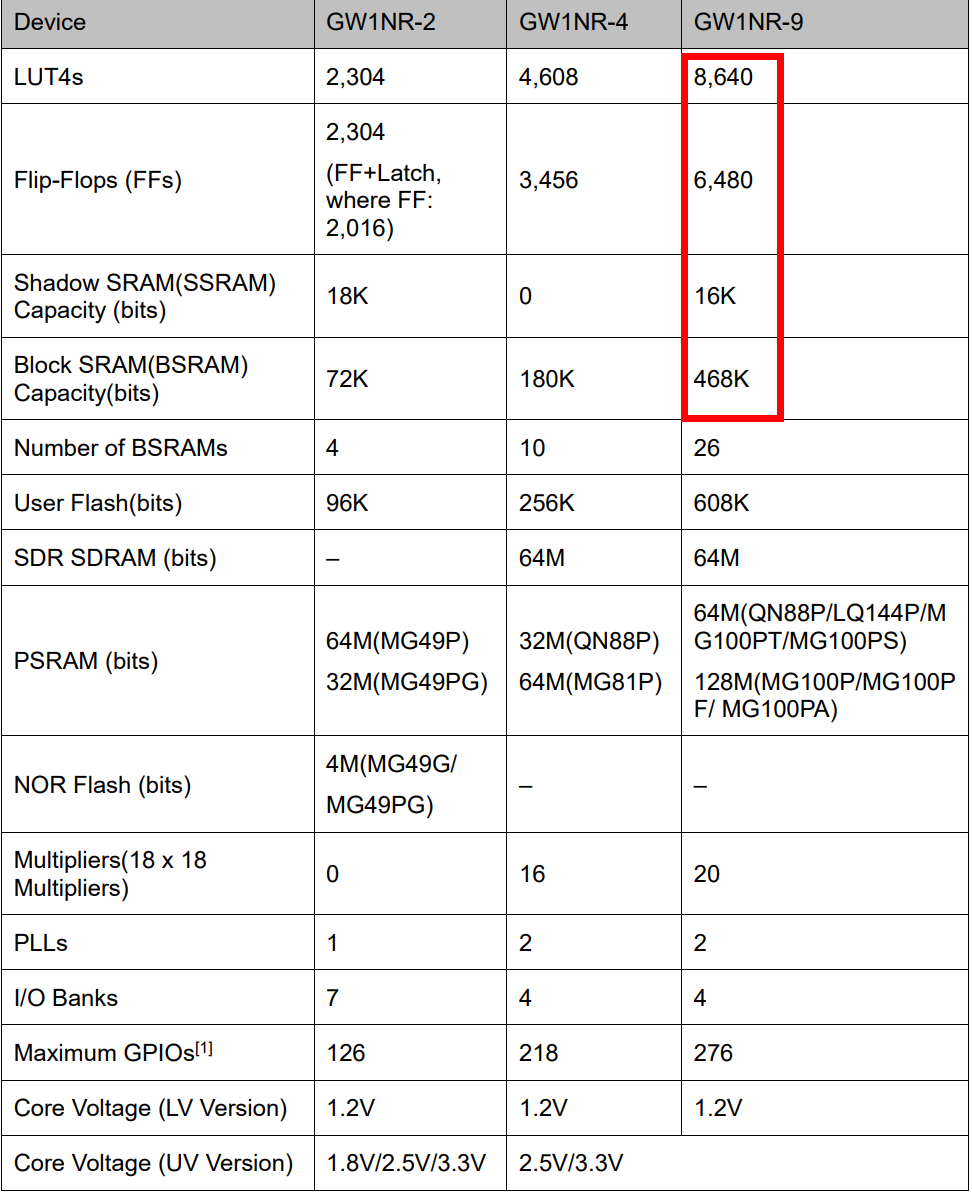
主控方面,使用的是高云的 FPGA:
| 参数项 |
说明 |
| 系列型号 |
Gowin LittleBee GW1N-LV9MG100C6/I5(小蜜蜂系列) |
| 查找表 LUT |
约 7k(用于组合逻辑构建) |
| 块 RAM |
468 kb(可做缓存、帧缓冲或 FIFO) |
| 内置 Flash |
608 kb(可用于 bitstream 备份或存储初始化数据) |
| 优势功能 |
支持图形加速、摄像头图像预处理、AI 推理等 CV 任务 |
这颗 FPGA 可作为摄像头和麦克风的直接输入接口,适合边缘视觉处理场景。FPGA IP 核可以通过 Micropython update.fpga() 命令在线更新。
蓝牙 MCU 是 Monocle 的主处理器,负责设备的大部分控制、联网以及脚本编写。所用的 MCU 是Nordic nRF52832,配备 512KB 闪存和 64KB RAM,支持蓝牙 5.2,最高速度 2Mb/s。固件方面用的是 microPython。
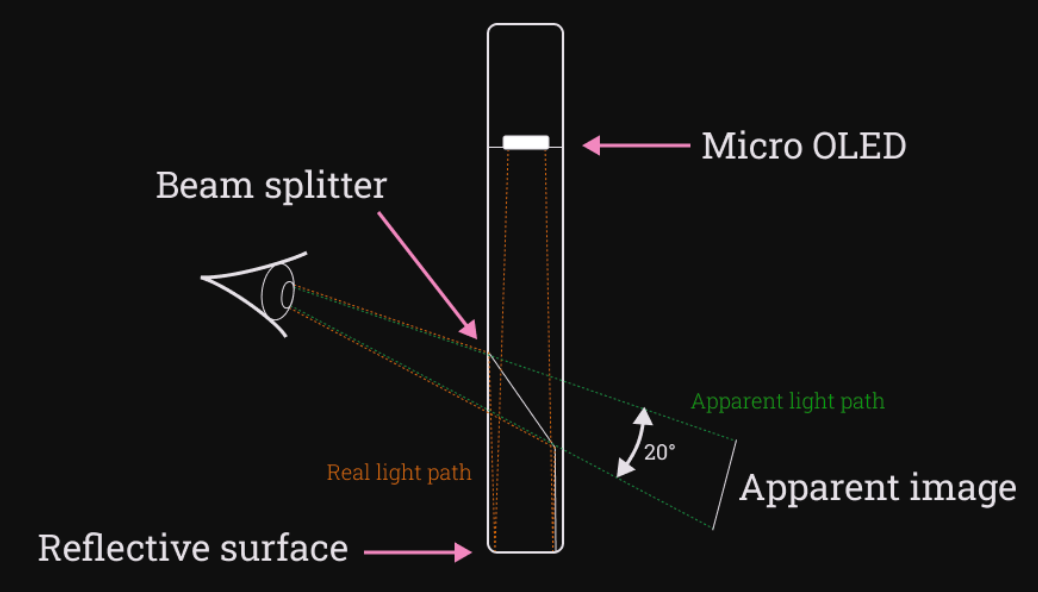
这块显示器的光路设计很值得研究:
核心显示元件:Micro OLED
| 参数 |
内容 |
| 类型 |
Micro OLED 微显示屏(0.23 英寸) |
| 分辨率 |
640 × 400 RGB 像素 |
| 封装位置 |
固定于镜筒顶部,朝下发光 |
| 安装方式 |
与外壳光学粘合,无需复杂光路调整 |
微显示屏体积很小、功耗低、响应快,非常适合 AR 眼镜类设备。
光学成像路径(图解分析)
图像路径说明
- Micro OLED 向下发射光线;
- 光线经由反射镜面(Reflective surface)折返;
- 再由分光镜(Beam splitter)将光线导向用户眼睛;
- 人眼感知的图像位置为 Apparent image(虚像);
- 图像在视场中呈 20° 对角视野范围,大小相当于伸手可及的平板屏幕。
路径类型
- Real light path(橙色虚线):实际光线传播路径;
- Apparent light path(绿色虚线):人眼感知的图像路径(虚像)。由于光路折叠,图像呈现为“透明悬浮效果”。
其实这个思路和小米 YU7 的天际屏原理一样,只是没想到这么快就在开源眼镜上看到了。
光学特点
| 项目 |
描述 |
| 光学结构类型 |
垂直光路 + 分光镜结构,非波导、不使用棱镜 |
| 投影视角 FOV |
水平约 20°,垂直略小,满足提示/文本/简图显示需求 |
| 成像特点 |
虚像浮于视野中,无背景遮挡;不干扰环境视觉 |
| 用户视角体验 |
类似在眼前 50~100cm 看到一块小型平板屏幕 |
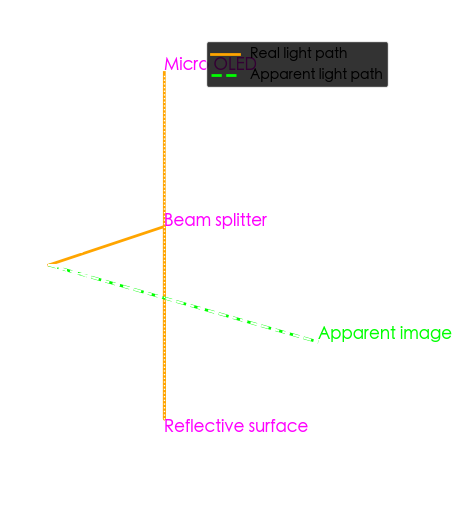
光路关系可以概括为:Micro OLED → Reflective surface → Beam splitter → Eye。橙色实线表示真实光线;Eye → Apparent image 的绿色虚线表示人眼看到的虚像方向,标注了 20° 视角夹角。
摄像头部分用的是 OV 的传感器:
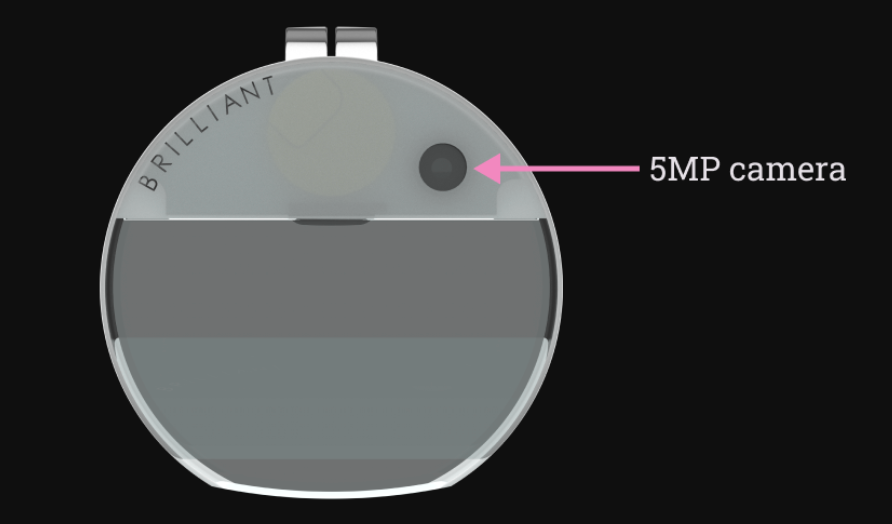
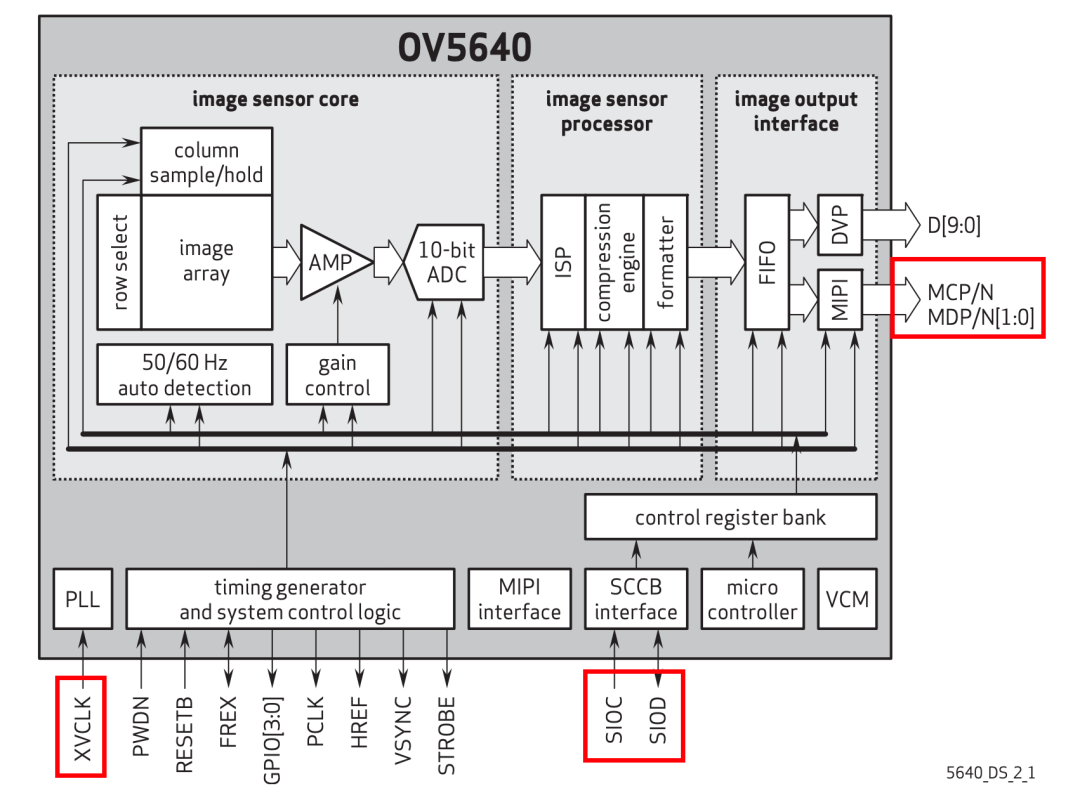
通过 MIPI 和 I2C 就可以驱动,接线数量不多。
交互上还设计了两个触摸按钮:
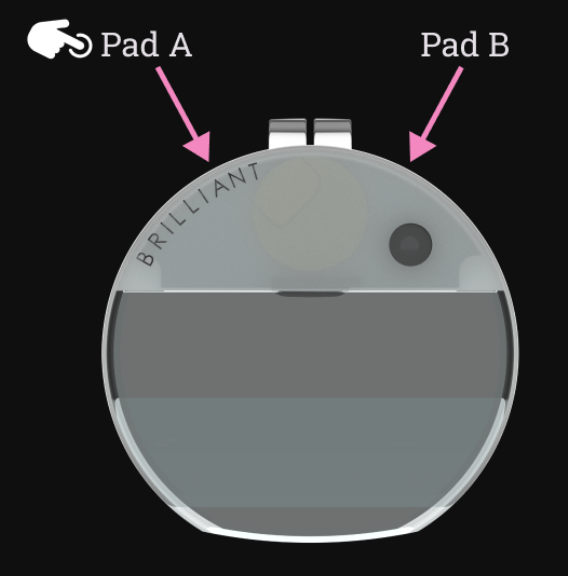
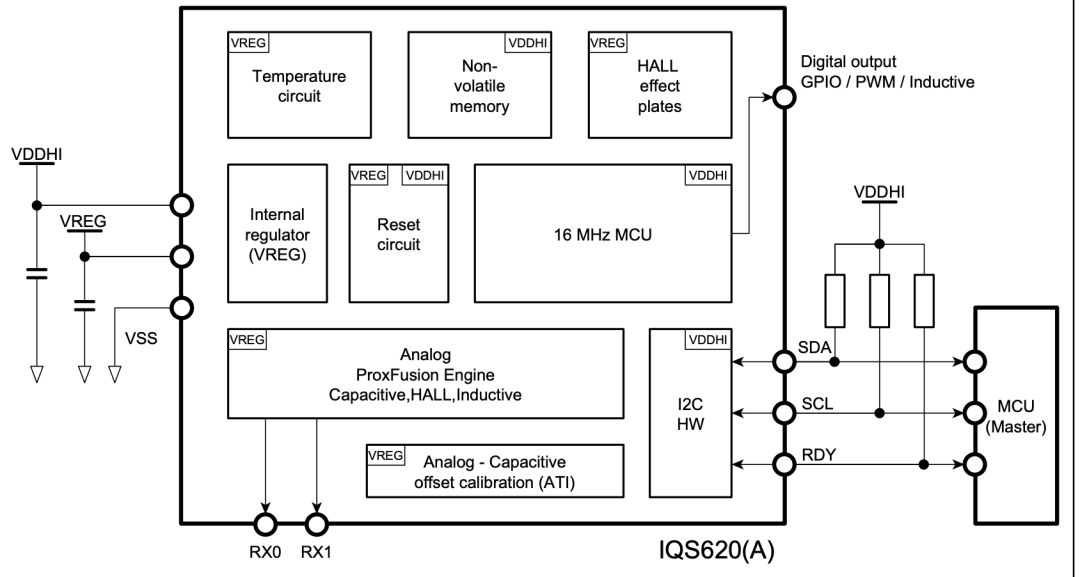
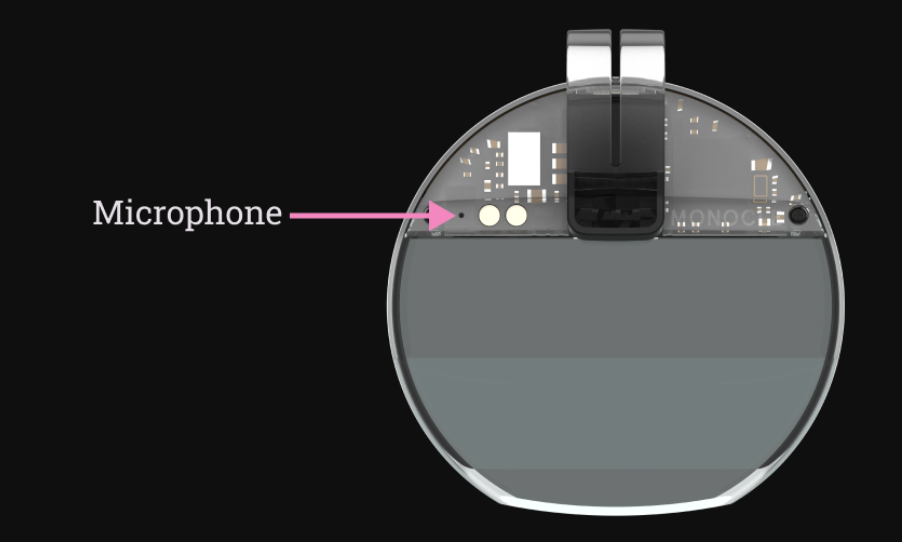
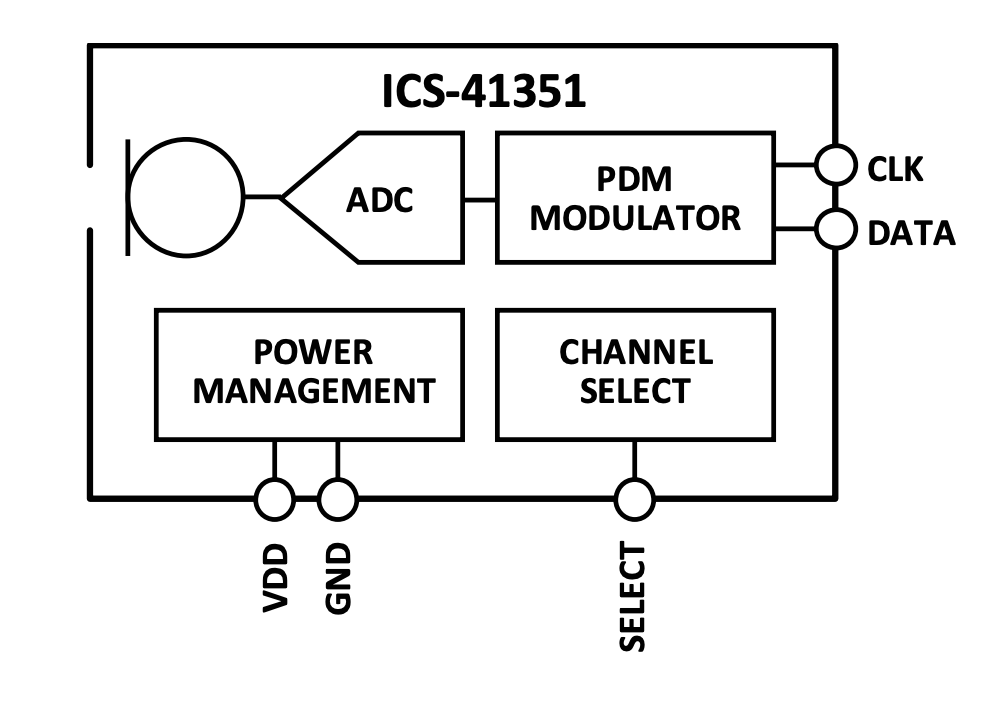
背面还有一个朝内的小麦克风:
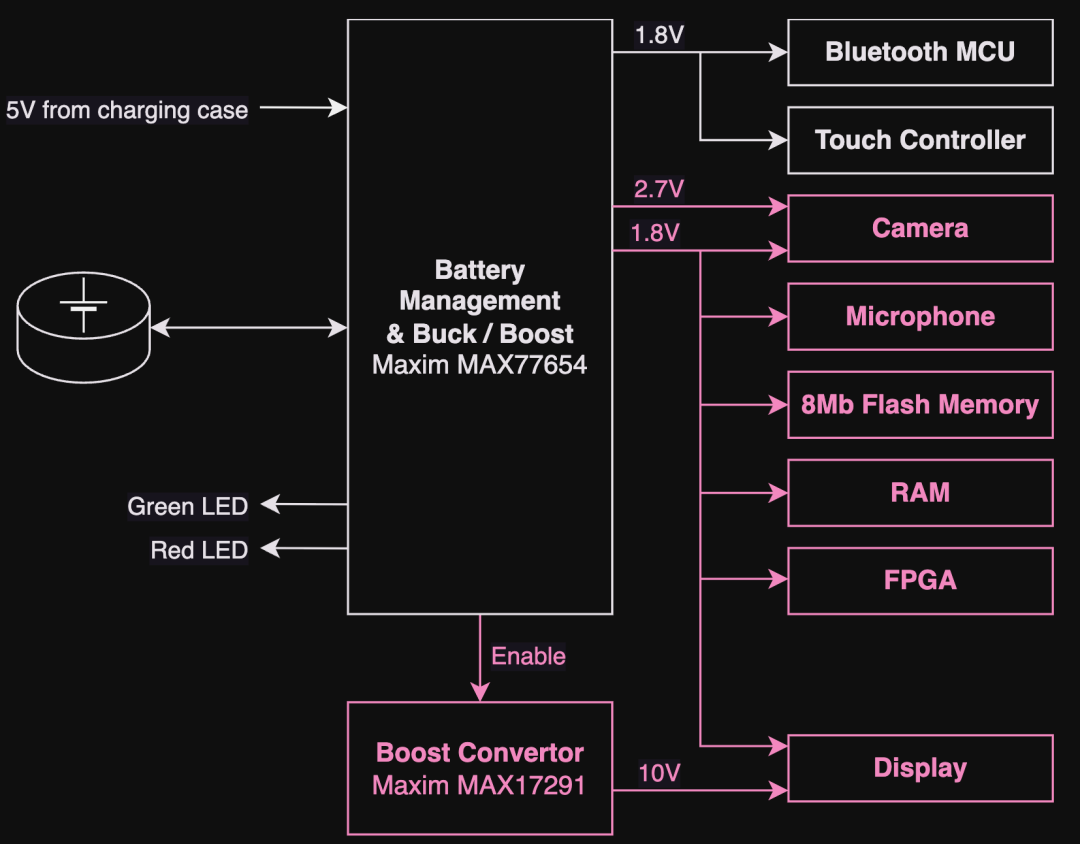
电源树上只用了两颗电源芯片,设计得很简洁:
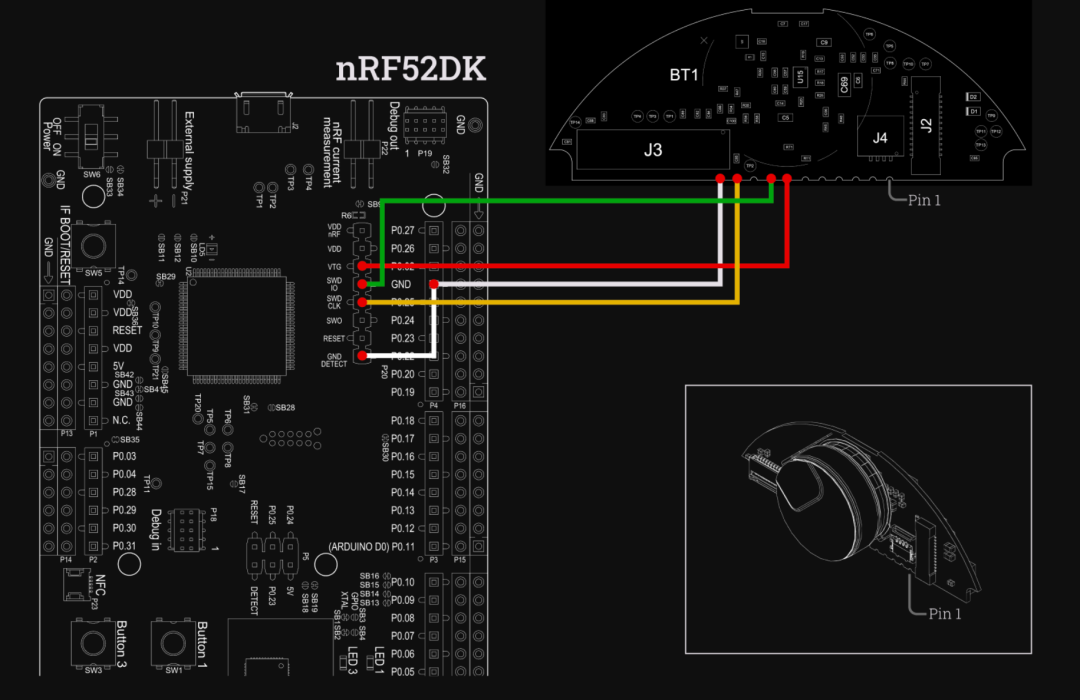
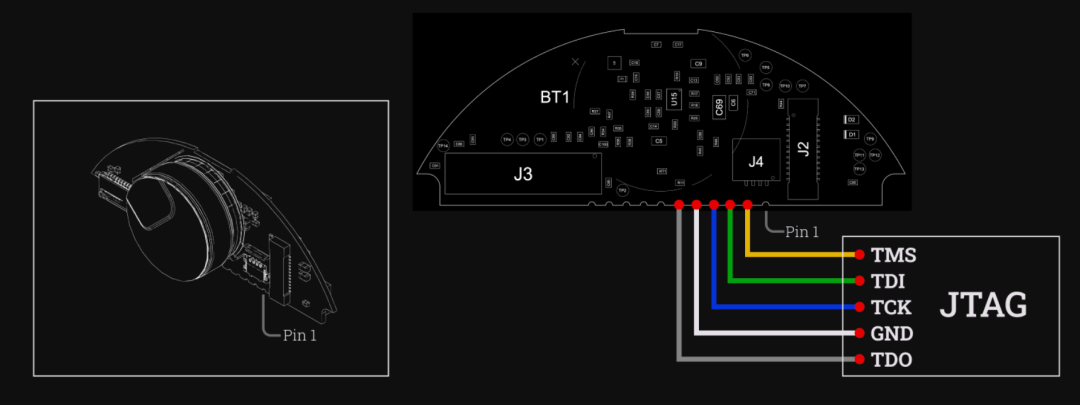
整机只有两颗主控,调试接口也很清晰:
目前市面上的 Halo 其实是这套方案的升级版:
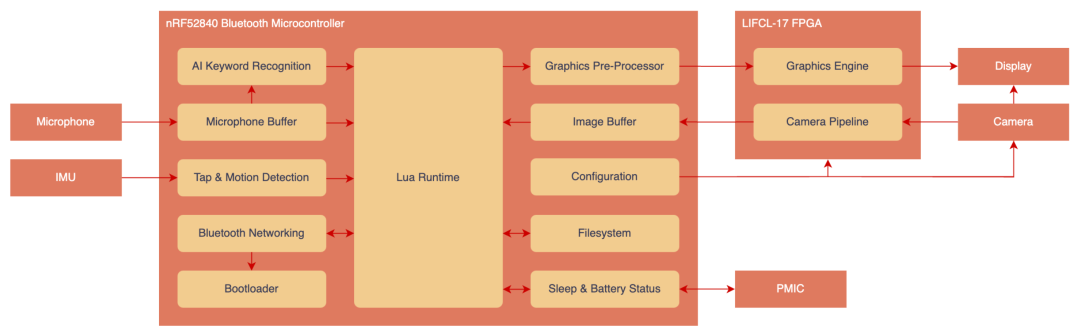
升级版固件改用了 C,加入了 Lua 虚拟机,FPGA 也换成了 LIFCL-17。
总的来说,这份开源资料给得非常全面,适合深入系统地学习。不过 BOM 可能不全、部分器件不好买,这也是实际动手时比较头疼的地方。整体而言,评价值得肯定。对智能眼镜硬件设计感兴趣的朋友,也可以去云栈社区和更多同好交流。 |  发表于 1 小时前
|
查看: 4|
回复: 0


