输出调试信息是嵌入式开发中常用的调试手段。不少单片机系统没有操作系统或文件系统,因此很难像桌面程序那样直接把日志写入文件。
最常用的做法是通过串口输出 UART log。例如,51 单片机实现串口驱动后,就可以通过串口输出调试信息。
串口方案实现简单,大多数嵌入式芯片也提供串口功能,但实际开发中仍会遇到一些问题:
- 刚拿到一款芯片,还没有串口驱动,如何打印日志?
- 应用对时序要求较高,例如 USB 枚举,串口输出耗时太长怎么办?
- 某些 bug 在正常运行时会出现,打开串口日志后却不再复现,怎么办?
- 芯片封装没有引出串口,或者串口已经被其他功能占用,如何输出日志?
下面结合 SRAM、SWO、串口 DMA 和 GPIO 模拟串口,介绍几种输出单片机调试信息的方法。
将日志写入 SRAM
严格来说,这种方法不是直接输出日志,而是先把日志保存在 SRAM 中,再通过仿真器查看。
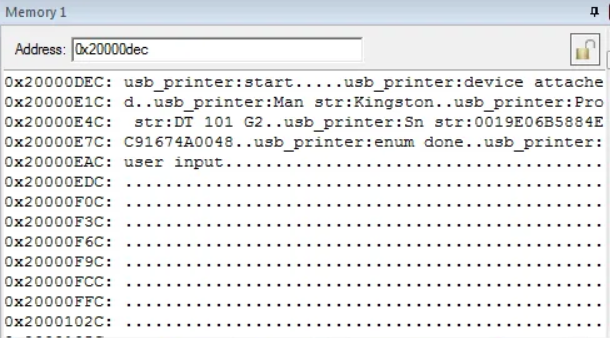
开发阶段通常可以连接仿真器并设置断点,但有些操作不能在执行过程中被打断。此时可以先将日志写入 SRAM,等操作结束后,再通过仿真器查看 SRAM 中的日志缓冲区。
本文使用的测试平台是 stm32f407 discovery,基于 USB Host 实验代码。对于其他嵌入式平台,原理也基本适用。
首先定义一个用于打印日志的结构体:
typedef struct {
    volatile u8  type;
    u8*          buffer;     /* log buffer 指针 */
    volatile u32 write_idx;  /* log 写入位置 */
    volatile u32 read_idx;   /* log 读取位置 */
} log_dev;
定义一段 SRAM 空间作为日志缓冲区:
static u8 log_buffer[LOG_MAX_LEN];
这里使用环形缓冲区。缓冲区写满后会从头继续写入,因此容量较小时,旧日志可能在查看前被覆盖。缓冲区大小需要根据 SRAM 容量分配,本例使用 1 kB。
为了方便格式化输出,使用 printf 函数。首先在工程配置中启用 MicroLIB:
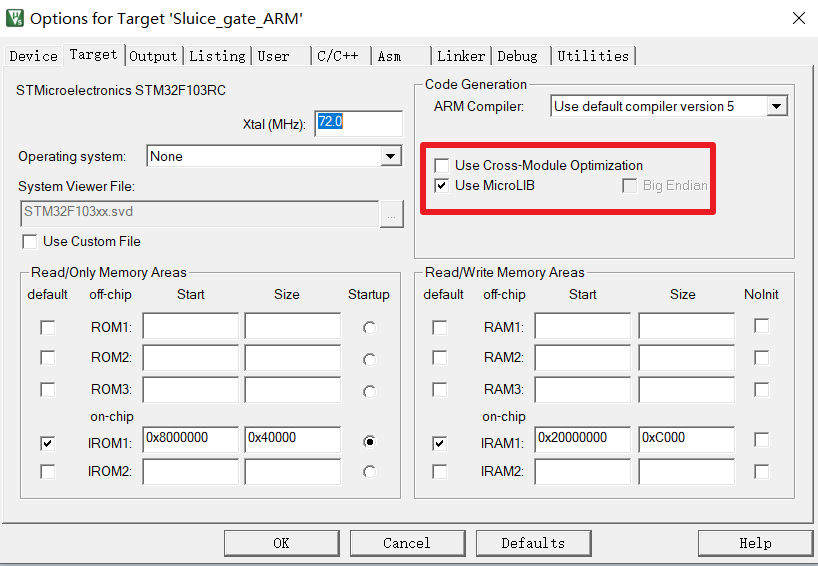
然后包含头文件 #include <stdio.h>,并在代码中实现 fputc():
// redirect fputc
int fputc(int ch, FILE *f)
{
    print_ch((u8)ch);
    return ch;
}
print_ch() 将字符写入 SRAM 缓冲区:
/* write log to buffer or I/O */
void print_ch(u8 ch)
{
    log_dev_ptr->buffer[log_dev_ptr->write_idx++] = ch;
    if (log_dev_ptr->write_idx >= LOG_MAX_LEN) {
        log_dev_ptr->write_idx = 0;
    }
}
为了方便控制日志格式,在头文件中添加自定义打印宏:
#ifdef DEBUG_LOG_EN
#define DEBUG(...) printf("usb_printer:" __VA_ARGS__)
#else
#define DEBUG(...)
#endif
在需要打印日志的地方调用 DEBUG() 即可。操作结束后,在调试器的 Memory 窗口中可以看到缓冲区内容:
通过 SWO 输出日志
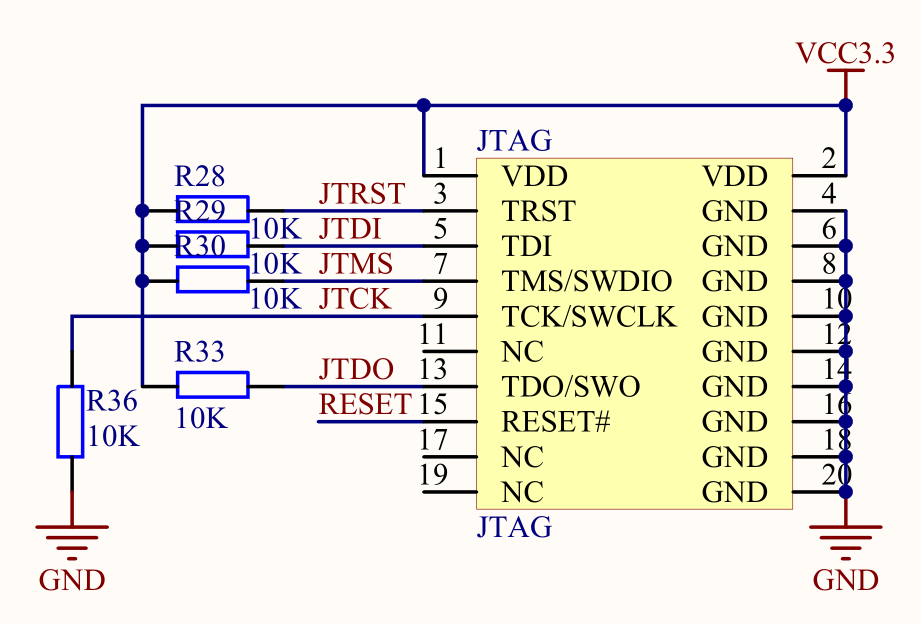
日志写入 SRAM 后,如果数据量较大,旧内容可能在查看之前被覆盖。另一种方式是使用 ST-LINK 的 SWO 输出日志,由调试工具接收;实际使用时需要确认目标芯片、调试器和硬件连线支持 SWO。
下图是 JTAG/SWD 接口示意,其中标出了 TDO/SWO 引脚:
在日志结构体中添加 SWO 操作函数集:
typedef struct {
    u8 (*init)(void* arg);
    u8 (*print)(u8 ch);
    u8 (*print_dma)(u8* buffer, u32 len);
} log_func;

typedef struct {
    volatile u8  type;
    u8*          buffer;
    volatile u32 write_idx;
    volatile u32 read_idx;
    // SWO
    log_func*    swo_log_func;
} log_dev;
SWO 只需要实现 print 操作函数:
u8 swo_print_ch(u8 ch)
{
    ITM_SendChar(ch);
    return 0;
}
使用 SWO 时,可以先把日志写入缓冲区,再在系统空闲时输出;也可以直接输出。延迟输出会影响日志实时性,直接输出则可能影响对时间敏感的代码,需要根据实际场景取舍。
在 while 循环中调用 output_ch(),即可在循环执行到该位置时输出缓冲区中的字符:
/* output log buffer to I/O */
void output_ch(void)
{
    u8 ch;
    volatile u32 tmp_write, tmp_read;

    tmp_write = log_dev_ptr->write_idx;
    tmp_read = log_dev_ptr->read_idx;

    if (tmp_write != tmp_read) {
        ch = log_dev_ptr->buffer[tmp_read++];

        // SWO
        if (log_dev_ptr->swo_log_func)
            log_dev_ptr->swo_log_func->print(ch);

        if (tmp_read >= LOG_MAX_LEN) {
            log_dev_ptr->read_idx = 0;
        } else {
            log_dev_ptr->read_idx = tmp_read;
        }
    }
}
这里的环形缓冲区示例仅比较读写位置,没有处理缓冲区写满时的同步和溢出状态。实际使用时需要结合日志产生速度、输出速度及并发访问情况完善处理,避免丢失数据或误判缓冲区为空。
通过 IDE 输出
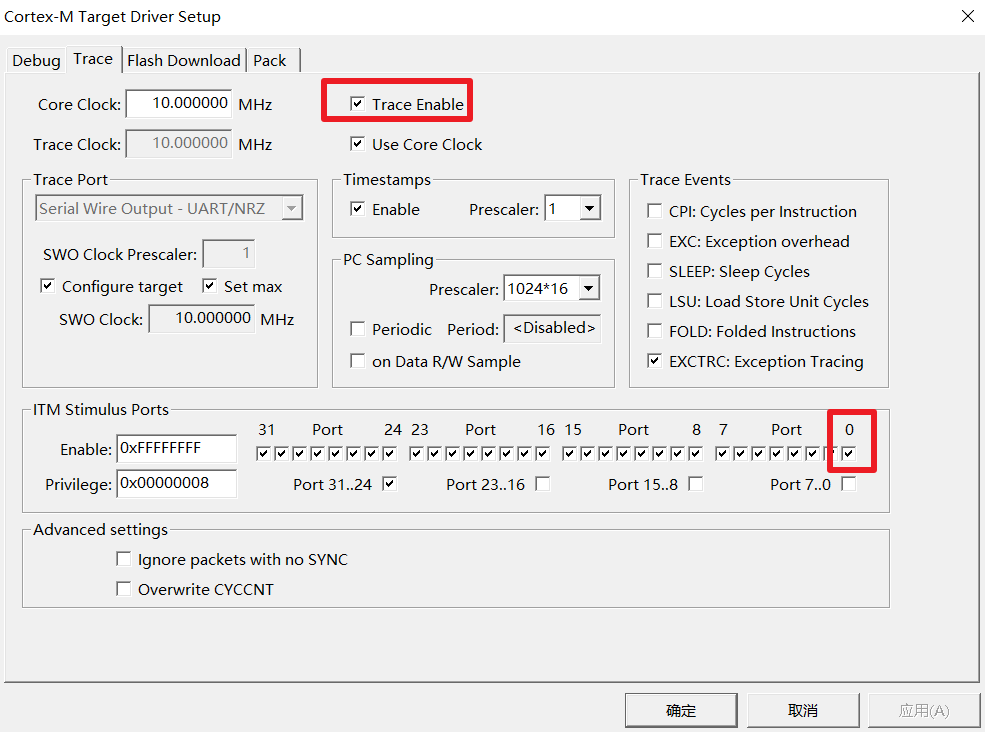
使用 Keil 的 SWO 输出功能时,在 Trace 配置中启用 Trace 和相应的 ITM 端口,并根据实际系统时钟配置参数:
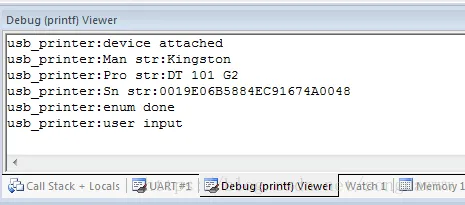
启动调试后,可以在 Debug (printf) Viewer 窗口中查看日志:
通过 STM32 ST-LINK Utility 输出
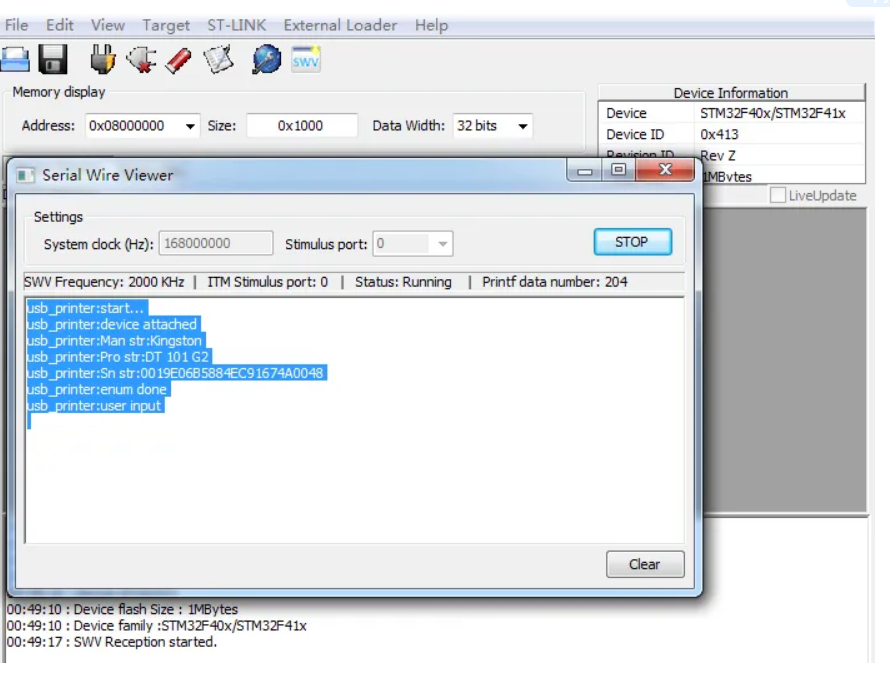
使用 STM32 ST-LINK Utility 时,可以打开 ST-LINK 菜单下的 Printf via SWO viewer,设置系统时钟等参数后点击 Start:
通过串口输出日志
以上方法适合串口暂时不可用或临时调试的场景。长期使用时,串口日志仍是常见选择,毕竟设备运行时不一定能够连接仿真器。
添加串口日志输出,需要在日志结构体中加入串口操作函数集:
typedef struct {
    volatile u8  type;
    u8*          buffer;
    volatile u32 write_idx;
    volatile u32 read_idx;
    volatile u32 dma_read_idx;
    // uart
    log_func*    uart_log_func;
    // SWO
    log_func*    swo_log_func;
} log_dev;
配置串口驱动函数:
log_func uart_log_func = {
    uart_log_init,
    uart_print_ch,
    0,
};
串口输出日志的过程与 SWO 类似。需要注意的是,串口速率相对较低,逐字节输出可能占用较长时间,影响系统运行。
先将日志写入 SRAM、再延迟输出可以减轻影响,但当系统中断频繁或存在耗时运算时,仍可能来不及输出日志。此时可以考虑使用 DMA,让 CPU 在数据传输期间处理其他任务。
使用 DMA 搬运 log 数据到串口输出,可以减少 CPU 等待串口发送的时间。关于这一方案,可参考 STM32 串口收发数据为什么要使用 DMA?。
串口及 DMA 初始化函数如下:
u8 uart_log_init(void* arg)
{
    DMA_InitTypeDef DMA_InitStructure;
    u32* bound = (u32*)arg;
    GPIO_InitTypeDef GPIO_InitStructure;
    USART_InitTypeDef USART_InitStructure;

    RCC_AHB1PeriphClockCmd(RCC_AHB1Periph_GPIOA, ENABLE);
    RCC_APB1PeriphClockCmd(RCC_APB1Periph_USART2, ENABLE);

    // 串口 2 对应引脚复用映射
    GPIO_PinAFConfig(GPIOA, GPIO_PinSource2, GPIO_AF_USART2);

    // USART2 端口配置
    GPIO_InitStructure.GPIO_Pin = GPIO_Pin_2;
    GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF;
    GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
    GPIO_InitStructure.GPIO_OType = GPIO_OType_PP;
    GPIO_InitStructure.GPIO_PuPd = GPIO_PuPd_UP;
    GPIO_Init(GPIOA, &GPIO_InitStructure);

    // USART2 初始化
    USART_InitStructure.USART_BaudRate = *bound;
    USART_InitStructure.USART_WordLength = USART_WordLength_8b;
    USART_InitStructure.USART_StopBits = USART_StopBits_1;
    USART_InitStructure.USART_Parity = USART_Parity_No;
    USART_InitStructure.USART_HardwareFlowControl = USART_HardwareFlowControl_None;
    USART_InitStructure.USART_Mode = USART_Mode_Tx;
    USART_Init(USART2, &USART_InitStructure);

#ifdef LOG_UART_DMA_EN
    USART_DMACmd(USART2, USART_DMAReq_Tx, ENABLE);
#endif
    USART_Cmd(USART2, ENABLE);
    USART_ClearFlag(USART2, USART_FLAG_TC);
    while (USART_GetFlagStatus(USART2, USART_FLAG_TC) == RESET);

#ifdef LOG_UART_DMA_EN
    RCC_AHB1PeriphClockCmd(RCC_AHB1Periph_DMA1, ENABLE);

    // USART2 TX: DMA1 Stream 6, Channel 4
    DMA_DeInit(DMA1_Stream6);
    DMA_InitStructure.DMA_Channel = DMA_Channel_4;
    DMA_InitStructure.DMA_PeripheralBaseAddr = (uint32_t)(&USART2->DR);
    DMA_InitStructure.DMA_DIR = DMA_DIR_MemoryToPeripheral;
    DMA_InitStructure.DMA_PeripheralInc = DMA_PeripheralInc_Disable;
    DMA_InitStructure.DMA_MemoryInc = DMA_MemoryInc_Enable;
    DMA_InitStructure.DMA_PeripheralDataSize = DMA_PeripheralDataSize_Byte;
    DMA_InitStructure.DMA_MemoryDataSize = DMA_MemoryDataSize_Byte;
    DMA_InitStructure.DMA_Mode = DMA_Mode_Normal;
    DMA_InitStructure.DMA_Priority = DMA_Priority_High;
    DMA_InitStructure.DMA_FIFOMode = DMA_FIFOMode_Disable;
    DMA_InitStructure.DMA_MemoryBurst = DMA_MemoryBurst_Single;
    DMA_InitStructure.DMA_PeripheralBurst = DMA_PeripheralBurst_Single;
    DMA_Init(DMA1_Stream6, &DMA_InitStructure);
    RCC_AHB1PeriphClockCmd(RCC_AHB1Periph_DMA1, ENABLE);
#endif
    return 0;
}
这段初始化代码中的 USART 发送完成标志等待逻辑,以及 DMA 结构体中未显式赋值的字段,需要结合所用标准外设库和实际工程检查,避免初始化阻塞或使用未初始化的配置。
DMA 输出到串口的函数如下:
u8 uart_print_dma(u8* buffer, u32 len)
{
    if ((DMA1_Stream6->CR & DMA_SxCR_EN) != RESET) {
        // DMA not ready
        return 1;
    }

    if (DMA_GetFlagStatus(DMA1_Stream6, DMA_IT_TCIF6) != RESET) {
        DMA_ClearFlag(DMA1_Stream6, DMA_FLAG_TCIF6);
        DMA_Cmd(DMA1_Stream6, DISABLE);
    }

    DMA_SetCurrDataCounter(DMA1_Stream6, len);
    DMA_MemoryTargetConfig(DMA1_Stream6, (u32)buffer, DMA_Memory_0);
    DMA_Cmd(DMA1_Stream6, ENABLE);
    return 0;
}
本例通过查询 DMA 状态来判断是否可以发送,也可以根据需要改为 DMA 中断方式。使用 DMA 时,还需确保发送完成前缓冲区中的数据不会被覆盖。
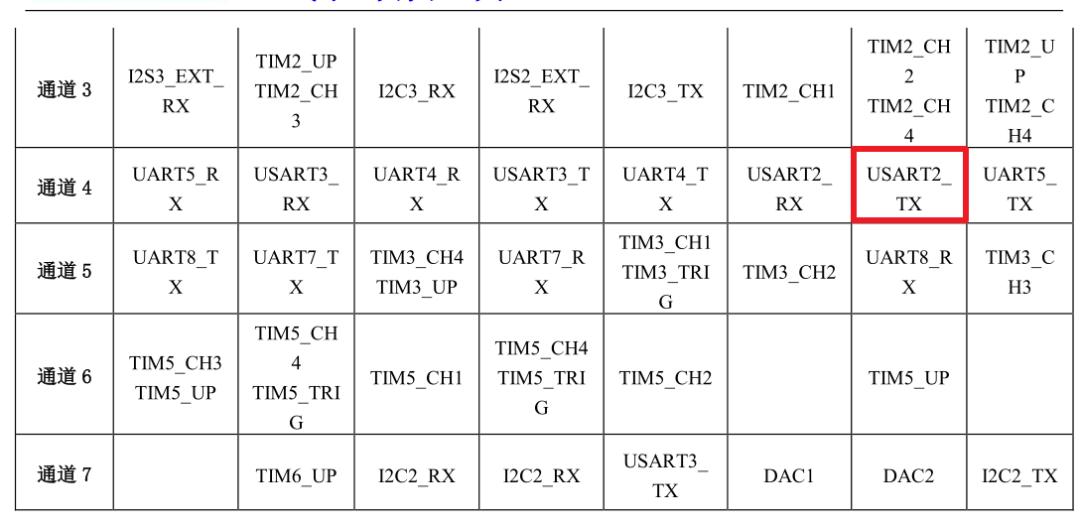
查阅芯片资料可知,本例中的 USART2 TX 使用 DMA1 的 Channel 4、Stream 6:
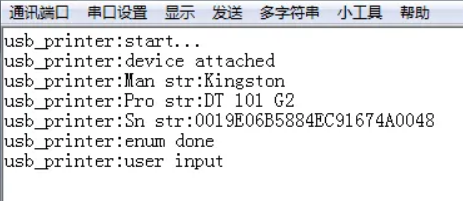
在 PC 端串口助手中可以看到日志输出:
DMA 搬运日志时,CPU 可以处理其他任务,通常能减少日志输出对系统运行的影响。类似思路也可用于其他支持 DMA 的接口,例如 SPI 或 USB,具体实现取决于芯片和外设驱动。
使用 IO 模拟串口输出日志
如果芯片封装没有引出串口,或者串口已被其他功能占用,可以找一个空闲的普通 IO,模拟 UART 协议,将日志发送到上位机串口工具。
UART 数据帧通常包含起始位、数据位、可选校验位和停止位,收发双方需要约定一致的数据格式:
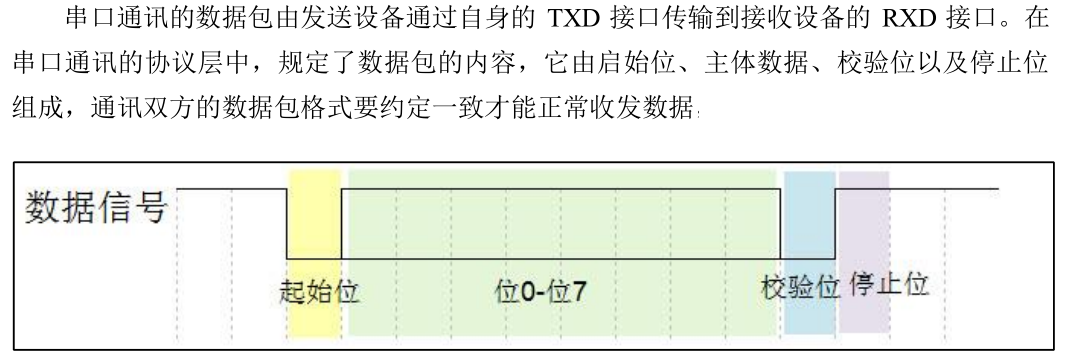
按照波特率确定每一位的持续时间,再在 IO 上输出相应的高低电平,就可以模拟串口波形。
为了获得较精确的延时,本例使用 TIM4 产生 1 微秒计时周期。测试工程中的 TIM2、TIM3 已被使用,因此选择 TIM4;实际项目中也要确认所选定时器没有被其他功能占用。定时器参数需要根据实际时钟配置调整。
初始化函数如下:
u8 simu_log_init(void* arg)
{
    TIM_TimeBaseInitTypeDef TIM_InitStructure;
    u32* bound = (u32*)arg;
    GPIO_InitTypeDef GPIO_InitStructure;

    RCC_AHB1PeriphClockCmd(RCC_AHB1Periph_GPIOA, ENABLE);
    GPIO_InitStructure.GPIO_Pin = GPIO_Pin_2;
    GPIO_InitStructure.GPIO_Mode = GPIO_Mode_OUT;
    GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
    GPIO_InitStructure.GPIO_OType = GPIO_OType_PP;
    GPIO_InitStructure.GPIO_PuPd = GPIO_PuPd_UP;
    GPIO_Init(GPIOA, &GPIO_InitStructure);
    GPIO_SetBits(GPIOA, GPIO_Pin_2);

    // Config TIM
    RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM4, ENABLE);
    TIM_DeInit(TIM4);
    TIM_InitStructure.TIM_Prescaler = 1;  // 2 分频
    TIM_InitStructure.TIM_CounterMode = TIM_CounterMode_Up;
    TIM_InitStructure.TIM_Period = 41;    // 1 us timer
    TIM_InitStructure.TIM_ClockDivision = TIM_CKD_DIV1;
    TIM_TimeBaseInit(TIM4, &TIM_InitStructure);
    TIM_ClearFlag(TIM4, TIM_FLAG_Update);

    baud_delay = 1000000 / (*bound);     // 每 bit 延时,单位为微秒
    return 0;
}
baud_delay 使用整数微秒计算,存在取整误差;再加上 GPIO 操作和函数调用的开销,实际位时间可能偏离目标值。波特率较高或误差容限较小时,应实测波形并调整实现。
使用定时器的延时函数如下:
void simu_delay(u32 us)
{
    volatile u32 tmp_us = us;

    TIM_SetCounter(TIM4, 0);
    TIM_Cmd(TIM4, ENABLE);

    while (tmp_us--) {
        while (TIM_GetFlagStatus(TIM4, TIM_FLAG_Update) == RESET);
        TIM_ClearFlag(TIM4, TIM_FLAG_Update);
    }

    TIM_Cmd(TIM4, DISABLE);
}
最后实现模拟输出函数。为了减少中断对波形时序的影响,示例在输出一个字节期间关闭中断,完成后再打开:
u8 simu_print_ch(u8 ch)
{
    volatile u8 i = 8;

    __asm("cpsid i");

    // start bit
    GPIO_ResetBits(GPIOA, GPIO_Pin_2);
    simu_delay(baud_delay);

    while (i--) {
        if (ch & 0x01)
            GPIO_SetBits(GPIOA, GPIO_Pin_2);
        else
            GPIO_ResetBits(GPIOA, GPIO_Pin_2);

        ch >>= 1;
        simu_delay(baud_delay);
    }

    // stop bit
    GPIO_SetBits(GPIOA, GPIO_Pin_2);
    simu_delay(baud_delay);
    simu_delay(baud_delay);

    __asm("cpsie i");
    return 0;
}
这个示例发送 8 位数据、无校验,并保持两个停止位时长。关闭中断会影响系统实时性;代码结束时还会直接开启中断,而不是恢复调用前的中断状态,实际项目需要根据上下文处理。
SRAM 缓冲区、SWO、串口 DMA 和 IO 模拟串口各有适用条件:调试时应结合可用硬件、日志实时性和系统时序要求选择。输出有效的调试信息,也能帮助定位开发和后期维护中的问题。
 发表于 昨天 08:11
|
查看: 12|
回复: 0
 /1


