调试 Camera 时,难免要和 MIPI 打交道。了解 MIPI CSI-2 的传输分层和常见报错,有助于在出现异常时判断故障位置,避免只盯着最后一条错误日志。
什么是 MIPI?
MIPI 是 MIPI 联盟制定的一整套嵌入式串行通信标准集合。常用的上层协议包括 CSI-2(相机串行接口)和 DSI-2(显示串行接口)。
MIPI 常用的物理接口 PHY 包括 D-PHY 和 C-PHY。本文主要介绍基于 D-PHY 的 CSI-2 故障排查。
MIPI D-PHY
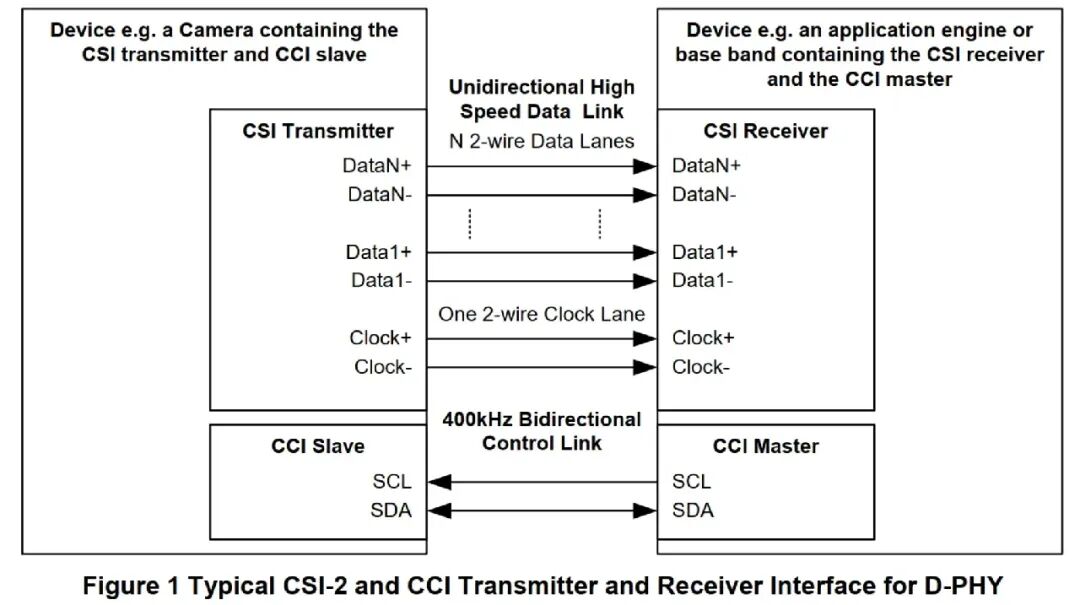
D-PHY 通常由一对差分时钟线和多对差分数据线组成,每个 Lane 对应一对差分信号线(Dp / Dn)。
它支持 HS 高速差分信令和 LP 低功耗单端信令,可以在不同功耗模式之间切换。常见的 4-Lane D-PHY 包含一对差分时钟线和四对差分数据线。
MIPI C-PHY
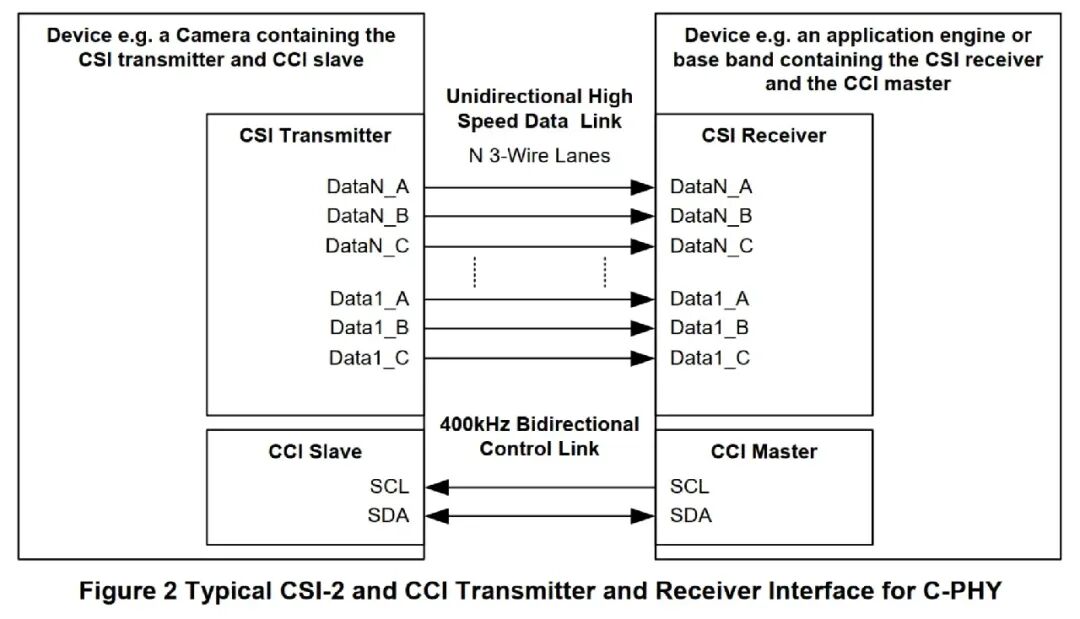
C-PHY 与 D-PHY 的编码方式不同,两者不能直接互通,收发两端的 PHY 类型必须一致。
一个 C-PHY Lane 即一个 Trio,由 A、B、C 三根信号线组成。C-PHY 没有单独的时钟线,接收端从数据信号的符号跳变中恢复时钟信息。
常见的 3-Trio C-PHY 共使用 9 根信号线;4-Lane D-PHY 则使用 10 根线,即 8 根数据线和 2 根差分时钟线。两者的实际带宽还取决于速率配置和具体实现,不能仅凭线数直接比较。
以上是 MIPI 的基础概念。接下来重点看 CSI-2 的分层结构,以及调试中可能遇到的报错。
MIPI 如何传输数据?
MIPI 相机接口从发送端(TX)摄像头到接收端(RX)主控,可从上到下分为应用层、像素层、协议层、通道管理层和物理层。
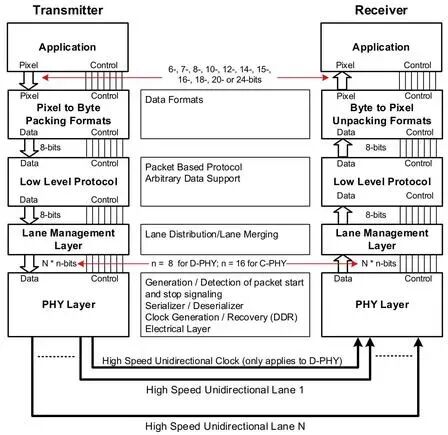
各层负责的工作不同,分析 MIPI 报错时,可以根据错误所在的层级判断大致原因。实际排查中,也常将中间三层统称为协议层。
应用层
应用层位于 CSI-2 架构顶层,是图像数据的起点与归宿。
在传感器端,它输出 RAW、YUV、RGB 等像素数据,并携带帧、行时序信息。到达主控端后,经过链路传输的图像在此交付给 ISP,进行后续图像处理。
这一层约定像素映射的标准规则,具体业务处理逻辑由各芯片厂商实现。
协议层
协议层是 CSI-2 的核心,负责衔接应用层与物理层。这里将像素层、协议层和通道管理层合并讨论。
发送端将图像数据封装成长包或短包,填入虚拟通道号、数据类型标识,并增加 ECC 包头纠错信息和 CRC 载荷校验信息。帧同步、行同步等控制信息则以短包形式发送。
接收端完成相应的 ECC 检查和纠错、CRC 校验,处理出错的数据包,区分不同虚拟通道的数据,并维护帧、行同步状态。
物理层
物理层负责底层电信号收发,不识别图像业务内容。
它主要完成串并和并串转换、生成或检测 SoT 和 EoT 等传输标识,并处理高速 HS 模式与低功耗状态之间的切换。
D-PHY 使用独立时钟通道采样数据,C-PHY 则从数据信号跳变中恢复时钟。日常调试中,信号完整性问题通常需要从物理层入手。
物理层常见错误
物理层报错可能涉及较严重的硬件问题,量产前需要格外重视。这类错误通常包含 PHY 等字段。
PHY 错误还可能引起其他层的连锁报错,因此看到 PHY 层错误时,一般应先处理物理链路。
报错类型
如果 PHY 错误持续发生,可以检查以下配置和连接:
- 发送端与接收端的 Lane 数是否匹配。例如发送端配置为 3 Lane,接收端却配置为 4 Lane。
- 收发两端的 Lane P/N 极性是否匹配。例如发送端 D0P 连接到了接收端 D0N。
- 收发两端的 Lane 顺序是否匹配。例如发送端 D0 对应接收端 D1。
如果 PHY 错误只是偶发,可以检查:
- 数据 Lane 走线是否按设计要求处理等长,链路能否通过 MIPI 一致性测试。
- MIPI 眼图测试是否通过,眼图开口是否满足要求,噪声与串扰是否处于规范允许范围内。
排查思路
调试时可以先检查 Lane 数、P/N 极性和 Lane 顺序,核对软件配置与实际连接是否一致;软件配置没有发现问题时,再进一步排查硬件。
这几项也是常见的出错位置,需要逐条核对。同时可以与硬件工程师确认原理图:如果设计中对 D0P/N 与 D1P/N 等信号做了交叉处理,通常会有相应标注。部分解串器或发送端支持 Lane Map,可用于适配这类连接。
例如,美信的部分解串器提供 phy_lane_map 和 phy_pol_map 配置,为硬件连接和走线提供了更多选择。
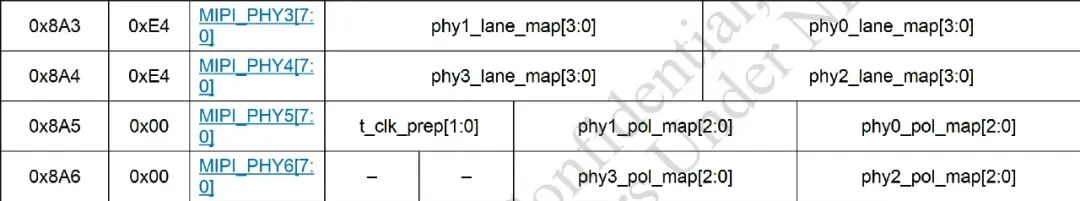
如果上述检查均无异常,可以让硬件工程师进行 MIPI 一致性测试和眼图测试。测试未通过时,再结合具体结果检查:走线是否按要求等长、是否受到干扰、传输速率是否过高等。
协议层常见错误
协议层报错看似种类繁多,但可以对应到一帧数据的不同组成部分。定位问题前,先从帧级结构和包级传输两个角度看下面两张图。
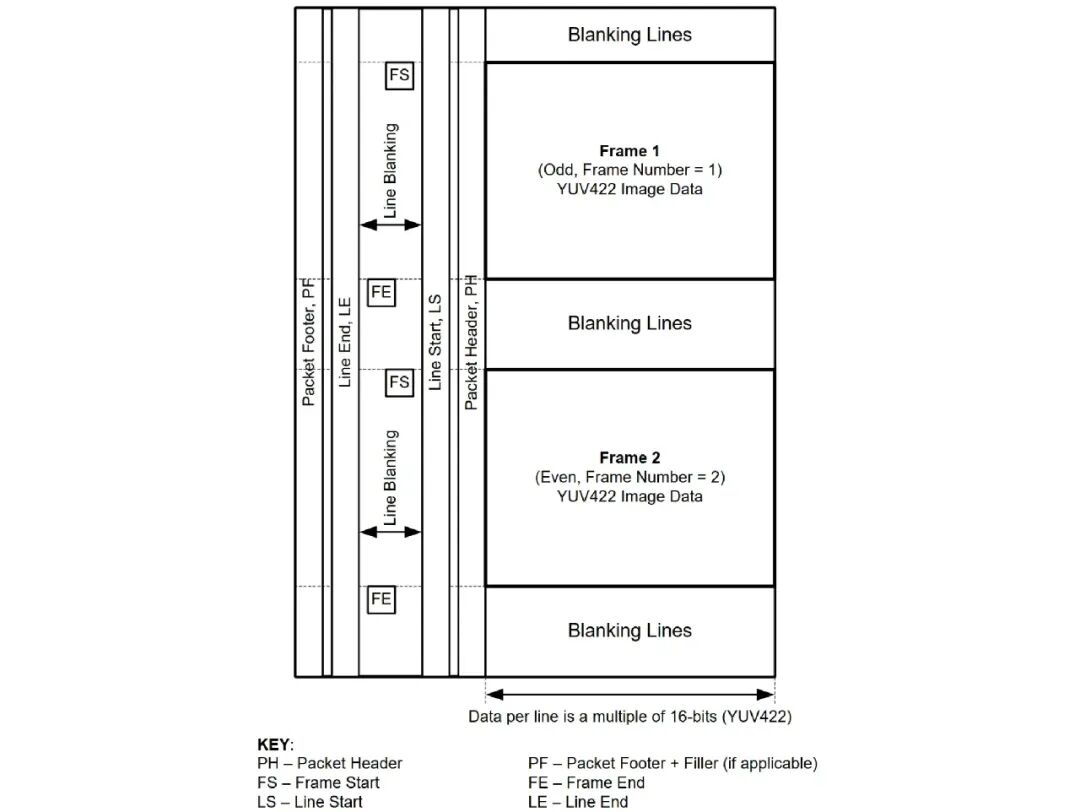
第一张图是帧级视图。在同一个虚拟通道内,一帧以 FS 开始,以 FE 结束,中间传输有效图像行以及可能存在的 EMB 数据。
有效行之间存在 Line Blanking,帧与帧之间存在 Blanking Lines。这些消隐区间不传输有效像素,但不代表链路完全空闲,仍可能传输短包或元数据。
LS 和 LE 可以辅助标识行边界,是否输出取决于发送端实现,不能因为没有看到 LS/LE 就直接判定异常。
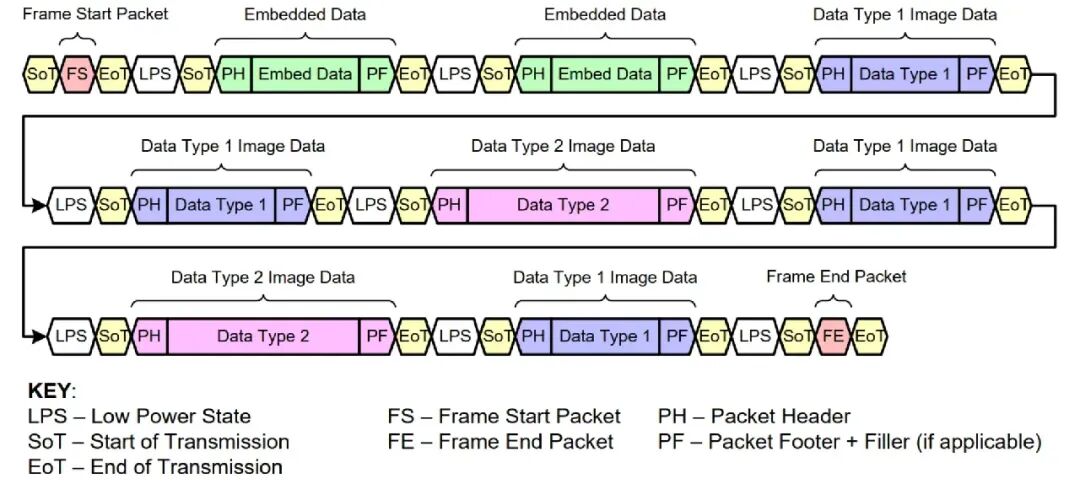
第二张图是包级视图。FS、FE 等同步信息通过短包传输,图像数据和 Embedded Data 一般通过长包传输。长包的基本结构为:
PH → Payload → PF
其中,PH 包含 VC、DT、WC、ECC 等关键信息,PF 包含载荷 CRC。图中的 SoT、EoT、LPS 描述 D-PHY 的传输状态,包与包之间进入 LPS 本身并不是故障。
理解这两张图后,就可以将协议字段与错误类型对应起来:
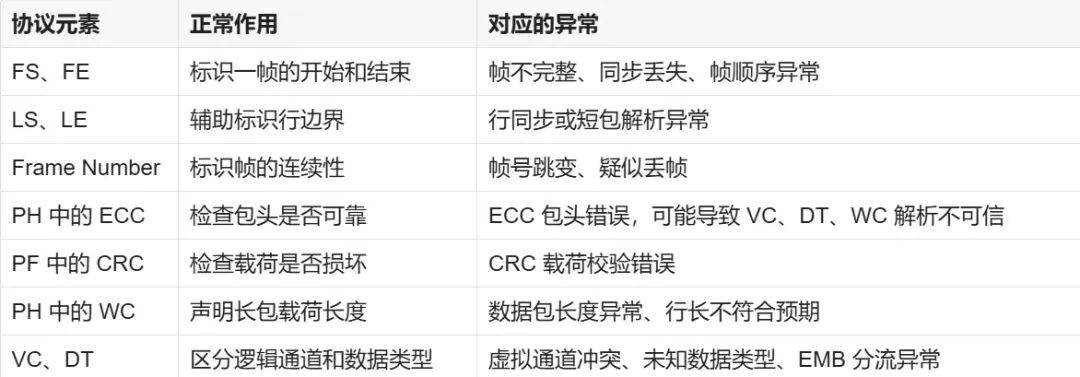
需要注意,底层误码导致同步短包被丢弃时,最终也可能表现为帧不完整。此时,帧错误可能只是次生现象。
帧时序报错
这类错误主要对应 FS、FE、LS、LE、Frame Number 和帧到达周期。正常情况下,同一个 VC 内应能持续组成:
FS → 图像或其他数据包 → FE → 下一帧 FS
常见表现包括:
- 帧不完整:同一 VC 内缺少 FS 或 FE,或者连续收到两个 FS,却没有收到上一帧的 FE。开流、关流和切换分辨率时容易截到半帧;如果只在切换瞬间出现一次,需要先区分正常启停与持续异常。
- 同步丢失:接收端长时间没有收到合法的 FS/FE,无法判断帧边界,后续数据即使仍然存在,也无法正确组帧。
- 短包或帧号异常:FS、FE、LS、LE 短包解析失败,或者 Frame Number 出现非预期跳变。帧号跳变可能意味着中间存在丢帧,但不能仅凭这一点判断具体故障位置。
- 帧或包顺序异常:接收端看到的数据无法组成正常的 FS → 数据 → FE 顺序。常见原因包括同步包丢失、接收缓存溢出或软件重组异常,不宜简单理解为 D-PHY 会像网络一样随机调换数据包顺序。
- 帧周期异常:相邻 FS 的间隔不稳定,或者实际帧率明显偏离配置。除了检查 MIPI 接收端,还应结合 Sensor 的 Pixel Clock、HTS/VTS,以及曝光引起的帧长扩展等因素判断。
包完整性与长度类错误
这类错误主要对应长包和短包的包头、载荷与包尾。
- ECC 包头错误:包头中的 VC、DT、WC 等信息可能不再可靠。部分错误可以被纠正,无法正确恢复的数据包则可能被接收端丢弃。如果 FS/FE 的短包头部受损并被丢弃,还可能进一步引发帧不完整或同步丢失。
- CRC 载荷校验错误:表示长包实际载荷与校验结果不一致,通常意味着数据在传输或接收过程中发生变化。它主要反映包内数据是否正确,不应直接等同于帧边界错误。
- 数据包长度异常:PH 中的 WC 与实际接收到的载荷字节数不一致,或者 WC 与当前分辨率、像素格式不匹配。需要同时检查发送端打包配置、接收端是否截断数据,以及图像宽度、Data Type 和像素打包方式是否对应。
如果 ECC、CRC 错误同时伴随大量 SoT 或其他 PHY 错误,应优先处理物理链路。
如果物理层正常且错误稳定复现,再重点检查发送端打包逻辑、WC 配置和收发两端的格式配置。
通道与数据解析类错误
这类错误主要对应 PH 中的 VC 和 DT。
- 虚拟通道配置冲突:多路 Sensor 经解串器或聚合器输出时,如果 VC 规划或接收端映射不正确,不同数据流的 FS、FE 和图像载荷可能被归入同一个逻辑通道,从而出现串帧、叠图或帧时序混乱。
- 未知或不支持的数据类型:可能是 Sensor 输出的 DT 与接收端配置不一致,也可能是接收端不支持该格式;如果同时存在 ECC 错误,还要考虑包头是否已经损坏。
- 图像与 EMB 分流异常:Embedded Data 不是有效像素。如果接收端没有按照 DT/VC 正确处理,可能把元数据当作图像写入缓冲区,表现为顶部异常行、图像偏移或固定位置花屏。
应用层报错
应用层报错一般与接收端有关,具体需要结合接收端的报错逻辑分析,不能一概而论。
总结
MIPI 故障排查的关键,不是记住所有报错名称,而是建立“分层定位、先主后次”的分析思路。
看到 PHY、SoT 等物理层错误时,应优先检查 Lane 数、P/N 极性、Lane 映射以及信号完整性。
链路稳定后,再结合一帧数据的传输过程,将帧同步、ECC、CRC、包长度、VC 和 DT 等协议层错误对应到具体字段与数据包;最后根据接收端的实现分析应用层问题。
同时需要注意,报错的位置不一定就是问题的根因。物理层误码可能进一步造成短包丢失、帧不完整或同步异常。
因此,不能只看最后一条日志,也不宜在 PHY 错误尚未解决时反复纠缠上层现象。按照“先物理链路、再协议数据、后应用处理”的顺序逐层排查,并结合软件配置、硬件原理图和必要的链路测试交叉验证,才能更快找到故障点。
 发表于 昨天 23:02
|
查看: 8|
回复: 0
 /1


