刚入坑 FPV,摄像头到底怎么选?这篇文章先把画面从飞机一路传到眼镜的完整链路讲明白,再拆解模拟、数字两大流派,关键参数和选型逻辑,新手看完不会再懵。
1. 先搞懂:画面怎么飞到你眼镜里的
在聊摄像头之前,你得先知道一件事:摄像头只是这条链路的第一环。画面从飞机上到你眼前,中间要经过好几个环节,缺一个都不行。
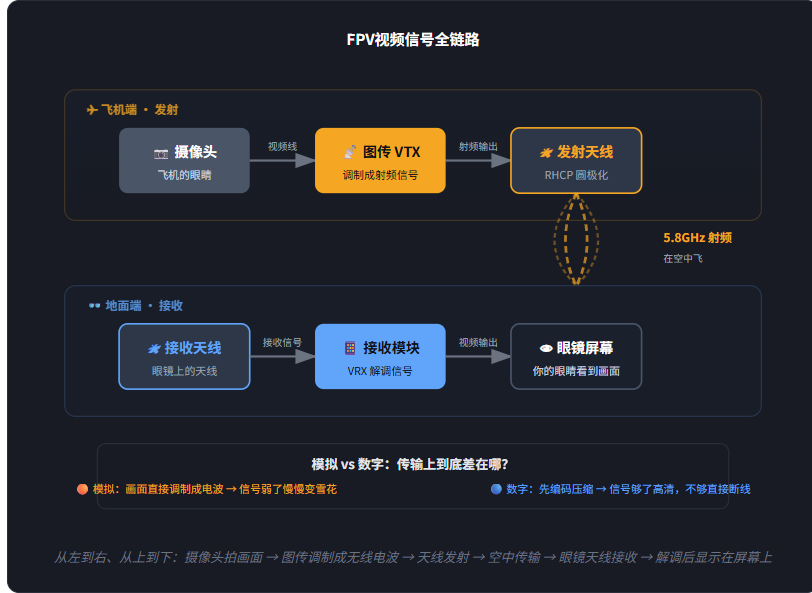
说白了:摄像头是眼睛,图传是嘴巴,天线是嗓子,眼镜是耳朵。眼睛再好看,嗓子不行,耳朵也听不见——后面讲天线为什么那么重要,你就懂了。
三个你迟早要懂的概念
通道/频点
就像收音机调台,你和飞机必须调到同一个频率才能对上。默认大家都用 F4(5800 MHz),飞场上人多了就互相错开,不然信号打架。
发射功率
图传功率越大,传得越远。但注意:中国法规 25 mW 以下免许可,大功率要么申请要么飞野外——合规飞行不是开玩笑的。
天线极化(RHCP)
飞机和眼镜的天线必须同旋向,都是 RHCP(右旋圆极化)。买错了 LHCP,信号直接暴跌一大半,画面卡到没法飞。认准 RHCP 就对了。
为什么要先讲这个?因为后面讲摄像头角度、图传设置、夜间补光,你都得先知道画面是怎么传回来的。摄像头只是这条链路的起点,不是全部。 后面几篇我们会挨个拆图传、天线、眼镜,但这篇先把全局给你立住。
2. FPV摄像头到底是个啥
FPV 摄像头装在飞机上,实时拍摄画面传给图传,再传到你的眼镜里。它和运动相机不一样——运动相机是录高清视频的,FPV 摄像头是用来飞的,要求低延迟、宽动态、反应快。
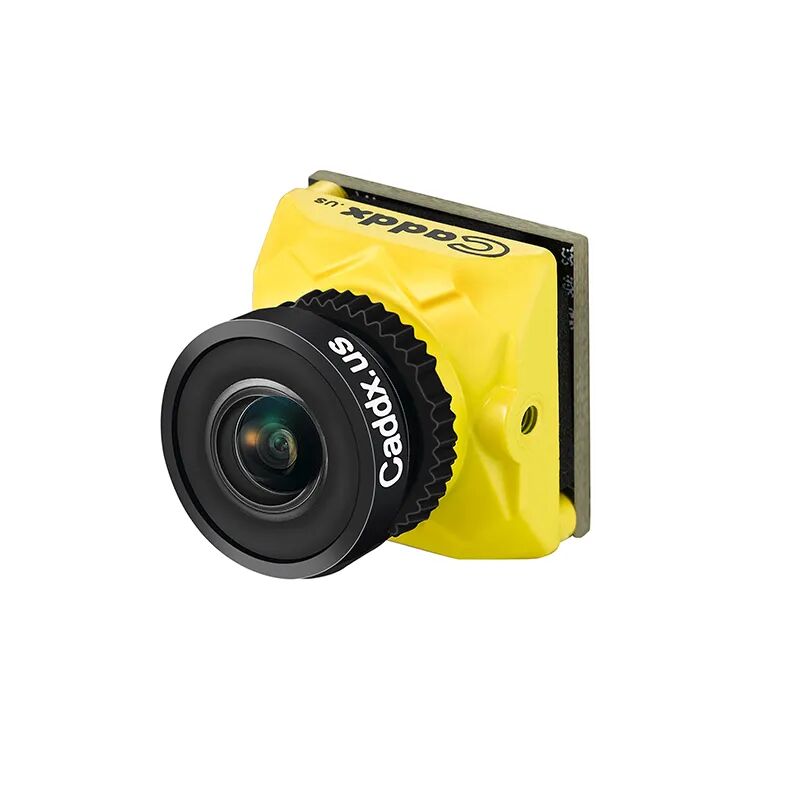
上图为 Caddx Ratel,经典模拟 FPV 摄像头,黄色外壳,入门神机。
运动相机不能当 FPV 摄像头用。GoPro 这类运动相机延迟很高(经常超过 100 ms),用来飞会反应不过来。运动相机是录视频的,FPV 摄像头是实时飞的,两码事。
3. 模拟 vs 数字系统
| 对比项 |
模拟系统 |
数字系统 |
| 画质 |
一般,有噪点雪花 |
高清,干净通透 |
| 延迟 |
20–30 ms(摄像头到眼镜整条链路) |
3–60 ms,跨度极大,取决于具体系统 |
| 信号弱时 |
慢慢变雪花,但不断线 |
直接马赛克/断线,很突然 |
| 距离 |
远,抗干扰强 |
近一些 |
| 价格 |
便宜,一套几百块 |
贵,一套两三千起步 |
| 代表 |
摄像头(Caddx、RunCam、Foxeer)+ 模拟 VTX;摄像头与图传可跨品牌自由混搭 |
系统(DJI、Walksnail、HDZero);摄像头与图传绑定在同一生态内 |
现在数字 FPV 有三大系统:DJI、Walksnail、HDZero。DJI 生态最成熟、画质最稳,Walksnail 低光表现猛、性价比高,HDZero 延迟最低主打竞速——后面几篇会挨个拆,别急。
有个概念先分清,不然后面很容易绕晕:模拟是「摄像头 + VTX」两件可自由搭配的东西,数字是「摄像头 + VTX」绑死在一起的整套系统。
4. 关键参数解读
| 参数 |
说明 |
| TVL |
分辨率单位,可以理解成像素数——越高画面越锐,穿越机最低别低于 1000,1200TVL 以上算清晰 |
| 延迟 |
从拍摄到传到眼镜的时间,越低越好,竞速机尤其重要——慢了真的会撞 |
| 宽动态 WDR |
大太阳下飞,亮处不过曝、暗处不死黑。户外飞必须要有,不然飞出去就是一片白 |
| 最低照度 |
越低越能在暗光下看清,夜间飞行的关键指标,后面再专门讲 |
| FOV 视角 |
视野角度,穿越机喜欢宽的,一般 150-160 度,太窄了像望远镜,飞起来憋屈 |
| 传感器尺寸 |
越大进光越多,低光表现越好,但价格也越贵——一分钱一分货 |
| 重量 |
小飞机越轻越好,5 g 以内适合 Whoop,重了直接影响飞行手感 |
5. 三家主流模拟摄像头横评
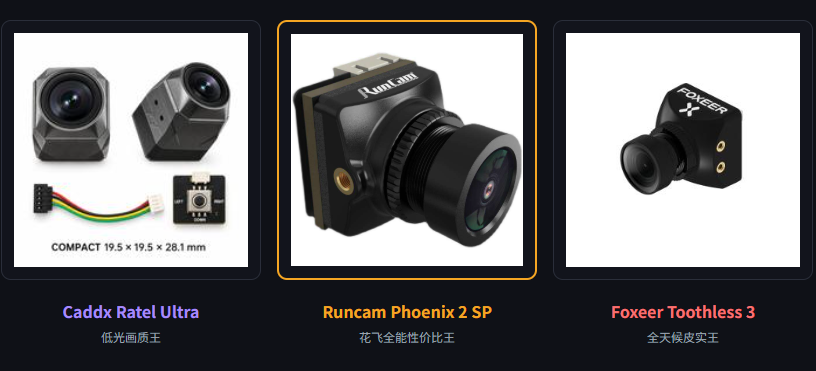
模拟摄像头做到 300-400 元这个主流价位段,基本就是 Caddx、RunCam、Foxeer 三家在打。这里选的是各家当前在售的热门型号,覆盖入门性价比到准旗舰——真正的顶级旗舰(如 Caddx Gazer)价格还要再高一档。
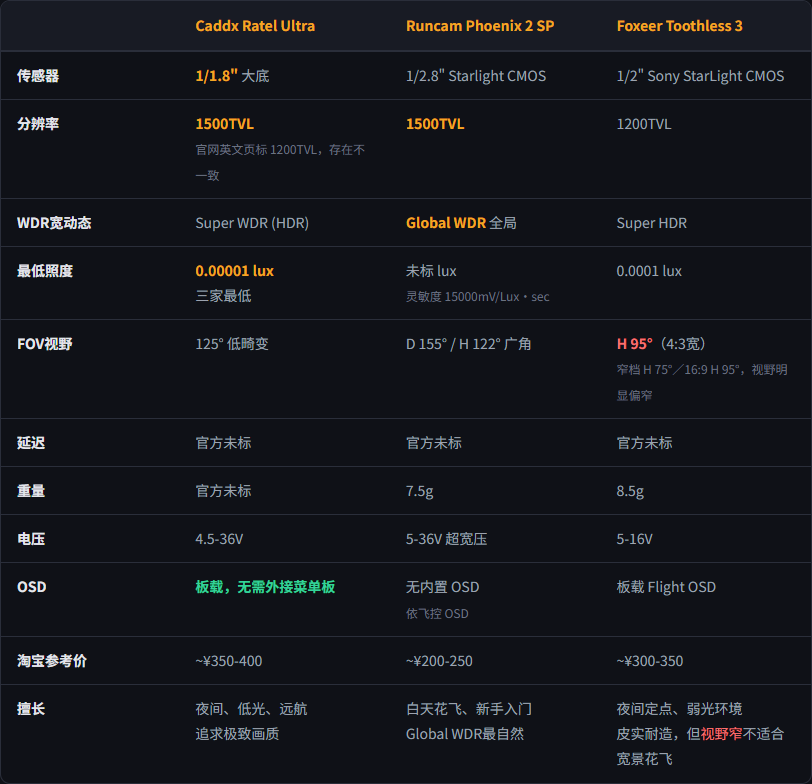
| 参数 |
Caddx Ratel Ultra |
RunCam Phoenix 2 SP |
Foxeer Toothless 3 |
| 传感器 |
1/1.8" 大底 |
1/2.8" Starlight CMOS |
1/2" Sony StarLight CMOS |
| 分辨率 |
1500TVL(官网英文页标 1200TVL,存在不一致) |
1500TVL |
1200TVL |
| WDR 宽动态 |
Super WDR (HDR) |
Global WDR 全局 |
Super HDR |
| 最低照度 |
0.00001 lux(三家最低) |
未标 lux,灵敏度 15000mV/Lux·sec |
0.0001 lux |
| FOV 视野 |
125° 低畸变 |
D 155° / H 122° 广角 |
H 95°(4:3 宽);窄档 H 75° / 16:9 H 95°,视野明显偏窄 |
| 延迟 |
官方未标 |
官方未标 |
官方未标 |
| 重量 |
官方未标 |
7.5 g |
8.5 g |
| 电压 |
4.5-36V |
5-36V 超宽压 |
5-16V |
| OSD |
板载,无需外接菜单板 |
无内置 OSD,依飞控 OSD |
板载 Flight OSD |
| 淘宝参考价 |
~¥350-400 |
~¥200-250 |
~¥300-350 |
| 擅长 |
夜间、低光、远航,追求极致画质 |
白天花飞、新手入门,Global WDR 最自然 |
夜间定点、弱光环境,皮实耐造,但视野窄不适合宽景花飞 |
关于延迟:三家官方都没给可横比的数字
这三款的官方规格页都没有标注 glass-to-glass 延迟。网上流传的「18 ms / 16 ms / 12 ms」找不到厂商出处,不建议作为选型依据。
原因很简单:模拟系统的延迟大头在 VTX 调制和眼镜解码,摄像头端只占一小部分。同一颗摄像头配不同图传,端到端延迟能差一倍。想横向比延迟,只能比整条链路,不能只比摄像头。真要一个量级概念:模拟整链通常在 20–30 ms。
一句话总结三家风格:
- Caddx Ratel Ultra:画质天花板——1/1.8" 大底 + 0.00001 lux 低光,暗部细节三家最强,而且是板载 OSD、不用外挂菜单板,适合追求极致画质的玩家。
- RunCam Phoenix 2 SP:性价比之王——1500TVL + Global WDR + 5-36V 超宽压,价格只有别家一半;注意它没有内置 OSD,OSD 信息靠飞控输出。
- Foxeer Toothless 3:弱光专用——100dB WDR + 0.0001 lux,夜飞很稳。但视野只有 H 95°,比 Toothless 2 的 H 145° 窄了一大截,不适合要广阔视野的花飞,更适合定点穿越和夜航。
6. 三家数字图传系统对比
数字 FPV 现在也是三家打架:DJI、Walksnail、HDZero。各有各的思路,摆在一起看。
先明确层级:这里比的是「系统」,不是「相机」。数字系统的相机和 VTX 是绑定的一组,中间的 MIPI 或专用排线换不了品牌。下面对比的是整套方案,具体相机型号只在需要时点名。
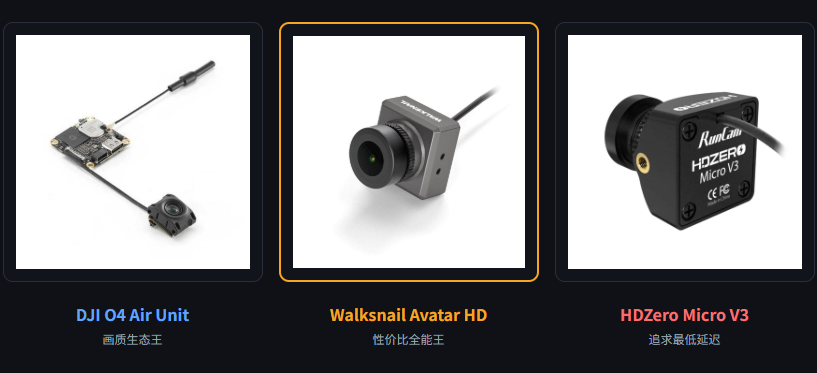
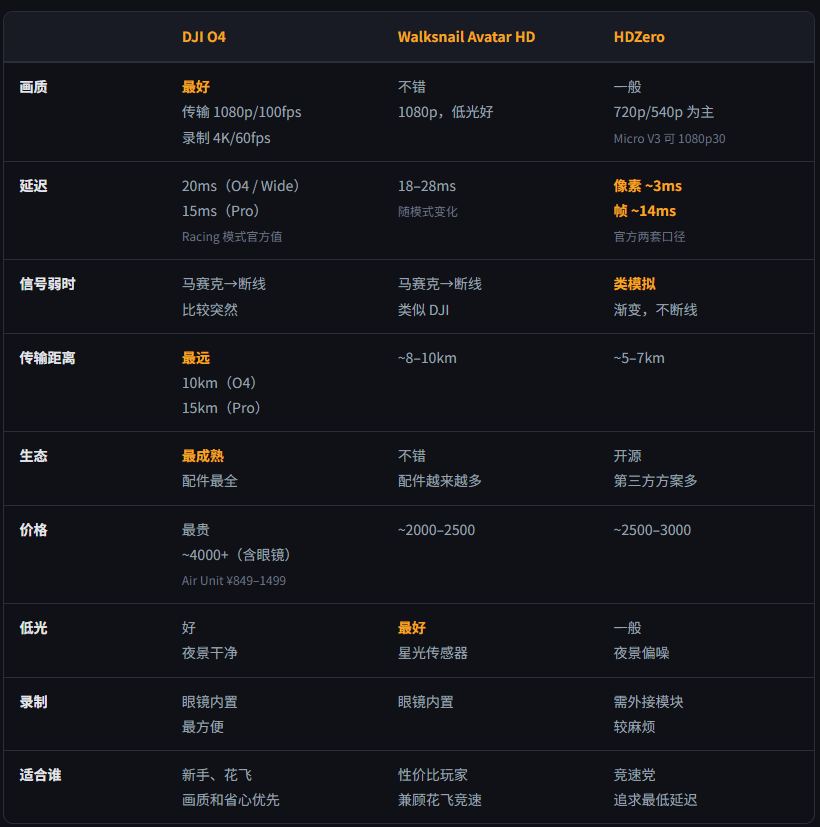
一句话总结三家数字风格:
- DJI O4:最省心的那个——画质最好、距离最远、生态最成熟,延迟 15–20 ms 也够用,就是贵。
- Walksnail:性价比之王——一套 2000 出头,1080p 加不错的低光,花飞和轻竞速两头都占。
- HDZero:最像模拟的数字——像素延迟约 3 ms、帧延迟约 14 ms,信号弱了渐变不断线,竞速党首选。记住它是VTX + 可换相机的组合,不是单个产品。
7. 选型建议
按预算和用途选:
- 预算200以内,新手入门:RunCam Phoenix 2 SP,1500TVL + Global WDR + 5-36V 超宽压,性价比最高(注意无内置 OSD)。
- 预算350-400,追求极致低光:Caddx Ratel Ultra,1/1.8" 大底 + 0.00001 lux,夜间画质天花板,板载 OSD 省事。
- 夜飞为主、场地灰尘大:Foxeer Toothless 3,100dB WDR + 0.0001 lux 很稳;但视野只有 H 95°,别指望它给你宽景。
- 白天花飞为主,要自然 WDR 和宽视野:RunCam Phoenix 2 SP(D155°)或 Caddx Ratel 2(165°)。
- 小机/Whoop:选更轻更小的 Nano 型号,重量控制在 5 g 以内,别让摄像头拖累飞行。
FPV 的坑不少,但坑里也全是乐趣。想继续深挖摄像头、图传和天线的配合逻辑,或者找同好交流选件心得,可以到云栈社区转转,很多玩穿越机的人在那里分享配置和踩坑经验。
 发表于 1 小时前
|
查看: 3|
回复: 0
 /1


