低空安防这几年一直是个让人头疼的难题。防空雷达最尴尬的地方在于,屏幕上出现一个小光点,你很难立刻分清它到底是一只鸟,还是一架无人机。它们的飞行速度都不快,体型也接近,雷达截面积相差无几,传统依靠轨迹和速度的识别方法在短距离内基本等于抓瞎。
但物理规律总会留下破绽。鸟靠扇动翅膀飞行,无人机靠旋翼旋转产生升力,这种机身局部部件的微小运动,会通过雷达回波调制出一种极其特殊的频率特征——业内称之为微多普勒效应。把这层特征剥开,两类目标的伪装就不攻自破了。
这篇文章不涉及雷达怎么搭建、信号怎么发射,只盯着几张微多普勒图,看看雷达眼里的无人机和鸟究竟长什么样,再了解深度学习是如何把这些肉眼可辨的差异学进网络里的。
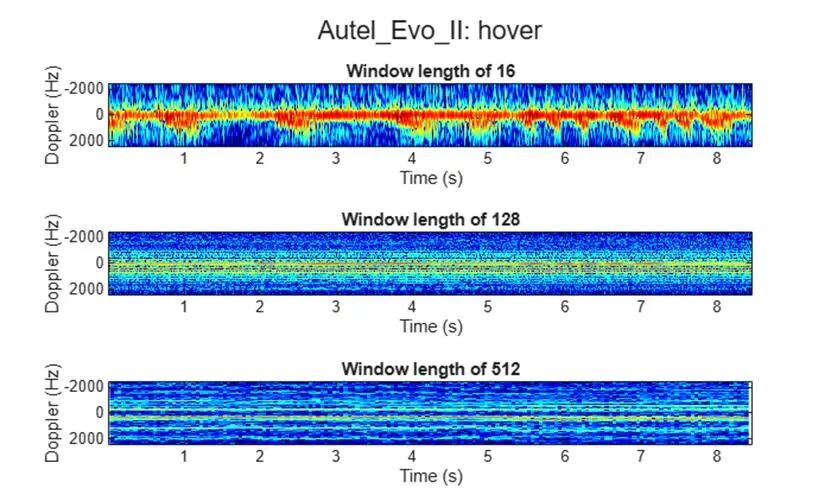
这张图是整篇文章的突破口。横轴是时间,纵轴是多普勒频率(反映了目标相对雷达的微小速度),颜色深浅代表信号能量。
图里分成上中下3个子图,分别对应极短、中等和很长的滑动窗口。先看最下面那张,窗口长度为512,机体本身静止在正中心,呈现出一条极亮、贯穿时间轴的水平主带。而在这条主带上下两侧,整齐排列着一排排细长、平行的水平亮线。
这就是直升机和无人机特有的微多普勒特征,也就是HERM线(直升机旋翼调制线)。当旋翼叶片旋转到与雷达波束垂直的位置时,反射能量瞬间暴增,形成叶片闪烁;当叶片与波束平行时,能量又变得极其微弱。这种周期性遮挡极有规律,最终在时间-频率图上呈现出一把清晰的“梳子”。
窗口长度是这张图最关键的控制变量。最上面那张图窗口为16,时间分辨率极高,但频率轴糊成一团;最下面那张窗口为512,时间维度虽然牺牲了,但那一排排锐利的“梳齿”清晰无比。想要看清机械结构的规律,必须舍得用更长的观测时间。
量化发动机的转速
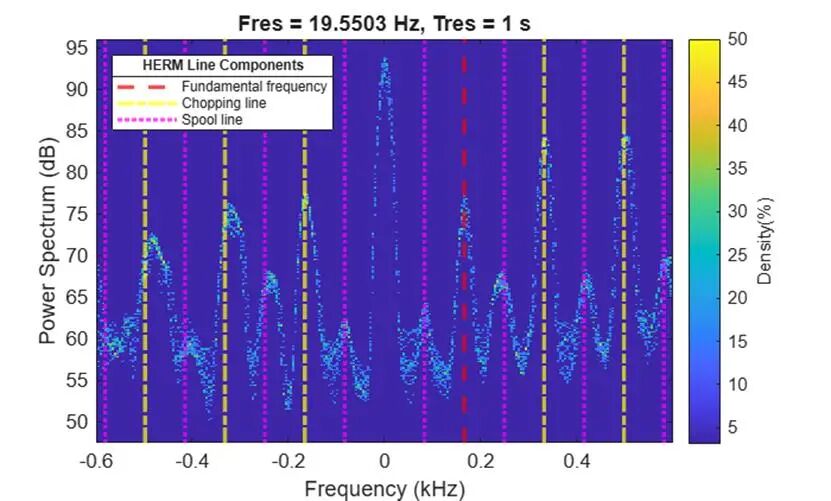
光有图还不够,得把机器的物理量算出来。这张图是对信号做持久谱分析后的结果,横轴是频率,纵轴是功率。
图里有一道红色虚线,标注的是基频166Hz,旁边的黄色虚线和洋红色虚线分别是斩波频率和转子转速频率。
对于悬停的这架无人机,它的电机装有两片桨叶。166Hz的基频意味着什么?意味着每秒有166次叶片闪烁。一个电机有2片叶片,所以电机每秒实际转83圈,换算成转速大约是4980rpm。
这个数字是纯物理计算,没有掺杂任何人为设定的先验。雷达只要看到这个频率梳齿的间距,就能反推出它的转速。转速是完全无法伪装的特征,鸟扇翅膀永远画不出这种间距绝对恒定的极高频梳齿。
鸟类:毫无规律的宽带起伏
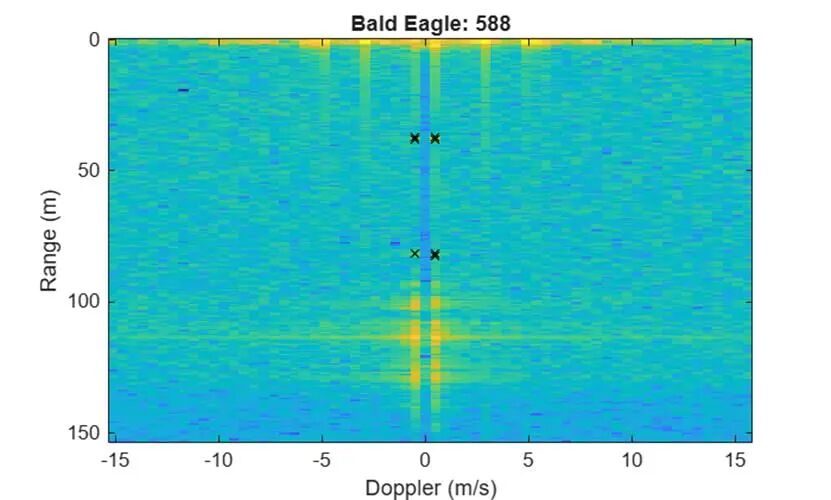
看完无人机,再看鸟。鸟不是在悬停,而是在雷达视距内从80米飞到了40米。要提取鸟的微多普勒特征,得先把它从各种背景杂波中挑出来。
这张图是距离-多普勒平面,横轴是相对径向速度,纵轴是距离。中心0速度位置有一条极亮的垂直线,那是雷达正前方的固定杂波,比如地面或周围的静态物体。偏离中心、偏移量在正负几米每秒的位置,出现了几个黑色的叉号。
这就是恒虚警检测器CFAR抓出来的真实鸟类目标。鸟在飞,它的回波就和固定杂波分开了。顺着这几个动目标的距离波门把信号提取出来,再往下做时间-频率分析。
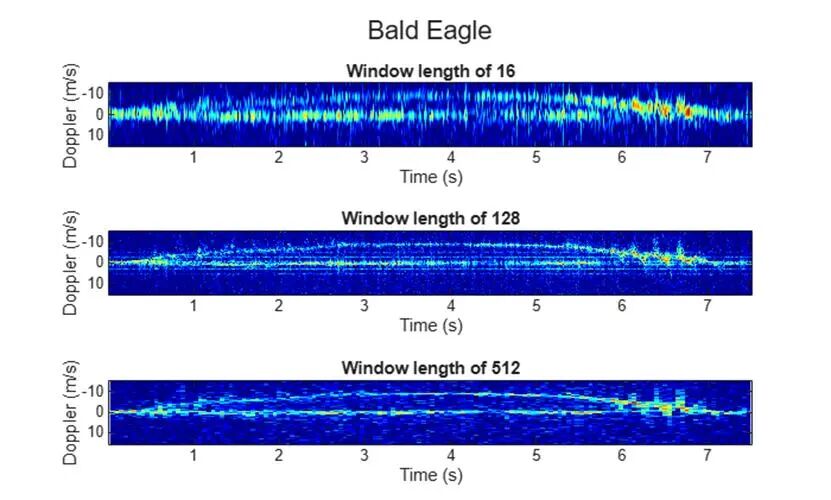
同样看最下面长窗口的那张图,横轴是时间,纵轴是速度。
与无人机那一排排整齐的梳齿完全不同,鸟的微多普勒特征显得“杂乱无章”。当鸟在加速或扇动翅膀时,信号在速度轴上的带宽被拉宽,呈现出明显的起伏;当鸟滑翔或匀速飞行时,回波收窄成一条细细的光带,看起来就像一个点目标。
这属于典型的“宽带多普勒”特征。翅膀拍打时,翅尖的速度远大于身体,相当于一堆不同速度的散射点同时在运动。而无人机是刚性旋转,高度规律。在雷达眼里,一个是杂技演员,一个是标准件。
用数据增强喂饱网络
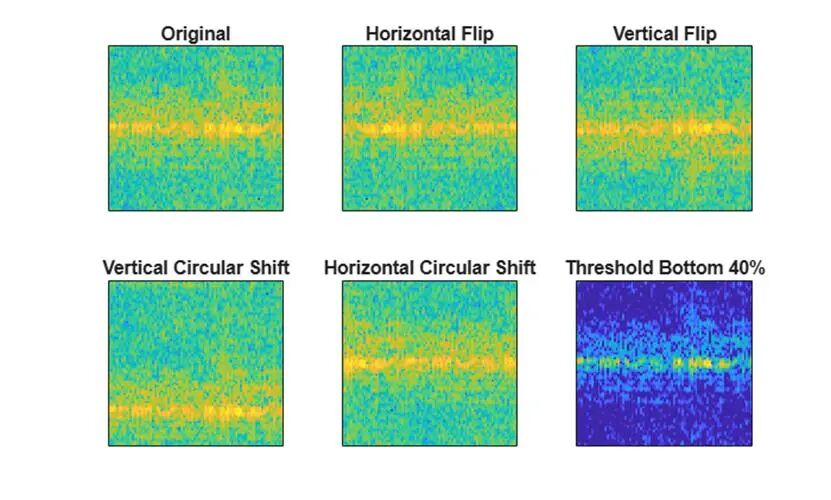
要把这两种特征交给神经网络去分辨,面临的现实问题是:这类的真实数据太少了。数据不够,网络就很容易过拟合。这也是雷达微多普勒识别项目中数据增强几乎成为标配的原因。
这张图展示了如何对原本的微多普勒图像做增强,6张子图分别是原始图、水平翻转、垂直翻转、垂直循环平移、水平循环平移,以及底部阈值截断。
有意思的是这些变换背后的物理意义。水平翻转相当于时间倒流;垂直翻转在雷达上相当于频移反号,对于某些特定混频结构的雷达,这甚至是必须做的修正;循环平移则能模拟目标速度的偏移或者雷达自身的微小位移;阈值截断相当于把底噪削平,凸显高信噪比区域。这些操作放在图像处理里是常规技巧,但在雷达信号领域,每一项都对应着特定的物理场景。
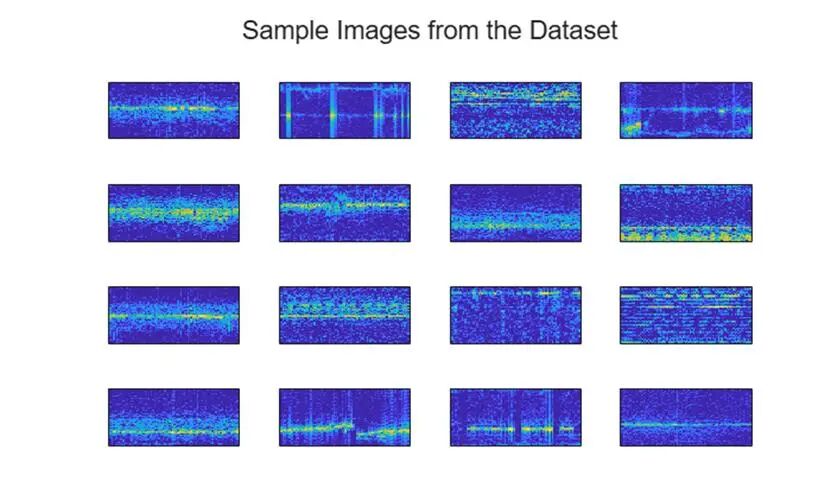
这张图展示了从数据集中随机抽取的16张样本。可以清晰地看到,有的呈现横向亮带,那是滑翔的鸟;有的则布满了网状网格,那是多旋翼无人机。这就像是给网络提供了两类不同材质的布匹,让它自己去摸手感、学区分。
网络到底在“看”哪里?
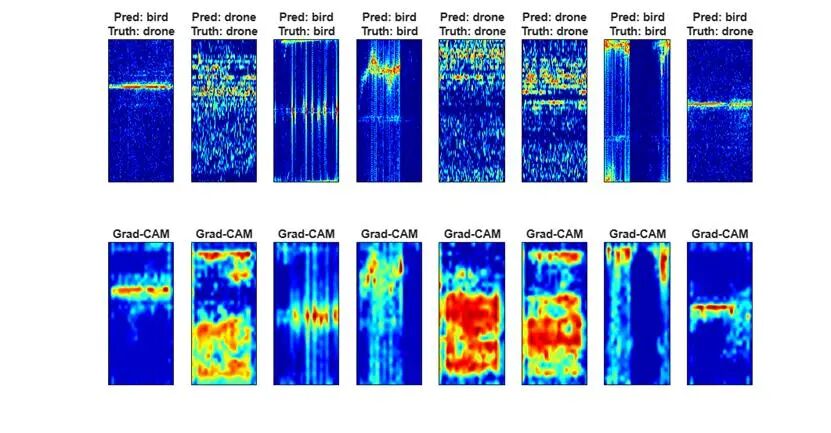
训练一个轻量级卷积网络,不需要很深,只要几层就能做到90%以上的准确率。网络分得清鸟和无人机,但我们怎么知道它是真的在看HERM线和扇翅膀,而不是在瞎猜?
这张图是全场压轴的可解释性结果。每2列是一组,左边是输入的微多普勒谱图,右边是网络注意力热力图(Grad-CAM),红色区域代表网络做判断时重点盯住的位置。
看第3列那张图,输入的真实标签是鸟(Truth: bird),网络也预测对了(Pred: bird),它的热力图直接高亮在中间那条最亮、最厚实的回波带上,那正是鸟身子和翅膀的主要强反射区域。
再看第4列,真实标签是鸟,网络同样预测为鸟,热力图的红色区域分散在边缘的锯齿状频段上,这正是鸟扇翅膀产生的宽带多普勒。
那些辨认错的案例同样有说服力。比如第2列,真实是无人机(Truth: drone),但网络预测成了鸟。热力图显示,网络盯住了一大片模糊的宽带区域,它把无人机旋转产生的一些低频旁瓣误认为了鸟的宽带频谱。反观那些正确预测无人机的图,比如第5列,热力图的重点往往落在中心主带之外那一排排细碎、平行的谐波分支上。
这证明了一个极其关键的问题:网络没有作弊。它在遇到鸟类时提取宽带频谱和强回波特征,遇到无人机时检索高次谐波和梳齿结构。网络学到的物理规律,与雷达工程师的认知高度一致。
雷达微多普勒信号配合深度学习,这几年在低空目标探测领域确实非常流行。这套方案能有效落地,核心在于找对了一条处理链路:把极难处理的时序复信号,通过短时傅里叶变换转化为包含时间、频率和能量分布特征的3维图像。一旦变成图像,计算机视觉里成熟的轻量级网络、数据增强手段、可解释性方法就能全部无缝接入。
沿着这条思路往下走,工程落地还有几个核心难点。一是雷达频段的选择——高频(如毫米波)细节足但距离衰减快,低频(如厘米波)看得远但频率分辨率不够,需要根据具体应用场景做折中。二是面对强杂波环境,比如城市楼宇间的多径反射,前端检测算法提取微多普勒的鲁棒性必须足够强。三是面对不断迭代的新型无人机,神经网络是否具备足够的泛化能力,在没见过的旋翼转速和结构下还能不能保持准确率,这直接决定了系统能不能真正部署到现场。
在云栈社区的技术讨论中,雷达信号处理与深度学习结合的案例正越来越多。如果你对谱图分析、轻量级模型部署或者目标检测感兴趣,不妨多翻翻最近的项目复盘帖,里面经常能看到论文里见不到的工程细节。
 发表于 3 小时前
|
查看: 6|
回复: 0


