一条产线上,摄像头发现产品表面的划痕,厂区服务器汇总多条产线的异常,机械臂根据检测结果调整抓取动作。
这套系统里,三个概念都可能成立:
- 摄像头在本地识别,属于端侧 AI。
- 厂区服务器在数据产生现场附近处理信息,属于边缘 AI。
- 机械臂根据感知结果采取动作,并继续接收新的反馈,属于物理 AI。
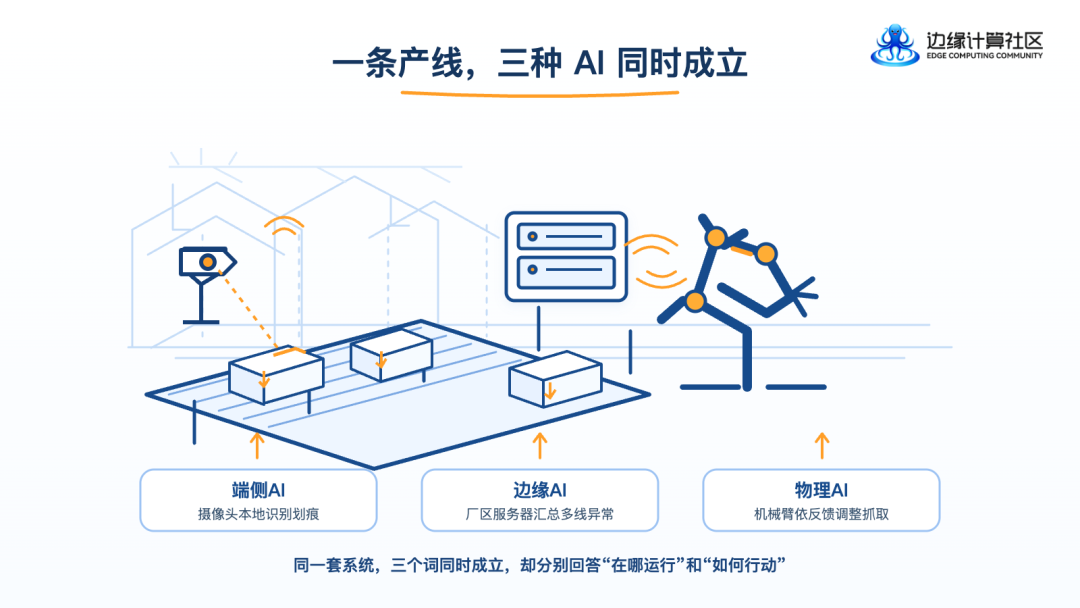
它们描述的不是同一件事。
物理 AI 关注 AI 怎样与现实世界互动;端侧 AI 和边缘 AI 关注模型或计算在哪里运行。理解这层区别,再把推理和训练分开,许多术语争论就容易厘清。
物理 AI:看 AI 动不动手
“物理 AI”还不是边界完全统一的标准术语。作为一种较稳妥的理解,可以看一个判据:AI 的输出是否驱动执行器,改变现实环境,并影响下一轮感知。
比如,机械臂看见零件后调整夹爪位置,电机执行动作,摄像头和力传感器再反馈抓取结果。感知、决策、执行、反馈连在一起,形成闭环。工厂机器人、自动驾驶车辆都可能是物理 AI 系统。
纯视频分析则不同。摄像头识别出有人经过,系统只生成一条告警,没有控制门、机械臂或其他设备,也没有通过动作改变环境,就不属于这里所说的物理 AI。它可以是边缘 AI,也可以运行在云端,关键看计算位置。
闭环也带来一类难题:感知延迟可能让机械臂抓空,力控不当可能压坏物体,光线变化可能引发误判。遇到意外干扰时,系统还可能不知道怎样恢复。
所以,评测物理 AI 不能只看任务成功率,还要看它失败后能否恢复,以及安全边界在哪里。
一句话记住:物理 AI 看 AI 动不动手。
端侧 AI:模型在不在终端上
端侧 AI 看模型是不是在终端设备本身运行。手机、智能摄像头、车载控制器、工业传感器,都可以是“端”。
手机在本地识别语音,摄像头在设备内判断产品是否有明显划痕,这些都属于端侧 AI。模型在本地处理数据,可以减少数据上传,也能让部分功能在断网时继续工作。对于需要快速反应的任务,本地处理还少了一段数据往返云端的时间。
端侧部署的难点往往不在“能不能跑”,而在“跑得稳、跑得省,换设备还能不能跑”。
量化能缩小模型、降低计算和存储开销,但精度影响取决于模型、量化方法和任务,不能保证毫无损失。不同设备的 NPU、DSP 和软件栈对算子支持有差异,同一模型换到另一款芯片上,可能需要重新转换、调优或适配。运行大模型时,内存容量和带宽也可能先于理论算力成为瓶颈。
因此,端侧 AI 不等于所有模型都能轻松塞进终端。手机上的 AI 功能即使有时本地运行、有时调用云服务,也仍可包含端侧 AI。
一句话记住:端侧 AI 看模型在不在终端身上。
边缘 AI:计算离数据源多近
边缘 AI 看 AI 计算是否靠近数据产生的位置。终端本身可以算边缘节点,工厂网关、现场服务器、基站附近的计算设施也可以算。
所以,端侧 AI 和边缘 AI 有重合。判断一个项目时,可以按节点位置来分:
- 计算就在终端设备上,属于端侧 AI,也属于广义边缘 AI。
- 计算不在终端上,但部署在数据源附近,属于边缘 AI。
- 计算节点远离现场、集中在云端,则属于云端 AI。
摄像头自己识别划痕,是端侧 AI,也属于广义边缘 AI。摄像头把数据交给厂区服务器,由服务器汇总多条产线的异常,这属于边缘 AI,通常不称为端侧 AI。
边缘计算可以缩短数据传输距离,但它不会自动消除延迟。边缘服务器仍受算力、内存、任务排队和网络状态影响。
一句话记住:边缘 AI 看计算离数据近不近。
边缘 AI:推理还是训练
谈边缘 AI 时,最好先问清楚,说的是推理还是训练。
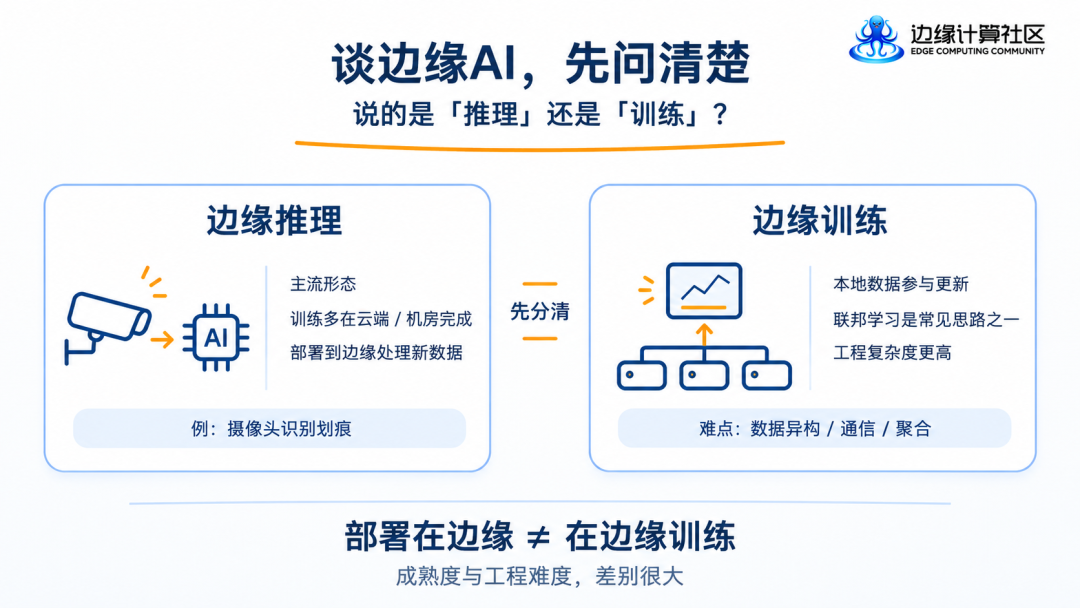
边缘推理是主流形态。模型通常在云端或企业机房训练完成,再部署到边缘节点处理新数据。摄像头用已经训练好的模型识别划痕,就是边缘推理。美国国家标准与技术研究院(NIST)对边缘 AI 的分层描述中,基础层就包括边缘节点使用在别处创建的 AI 功能。
边缘训练则让本地数据参与模型更新。联邦学习是常见思路之一:各设备或节点在本地训练,再交换模型更新或相关参数,由中心或其他节点聚合。它能减少原始数据集中传输的需要,但不等于天然保证隐私,也不代表部署起来简单。
不同设备的数据分布可能差异很大,通信可能成为瓶颈,模型更新如何聚合也会影响效果。设备算力和在线状况不一,同样会增加工程难度。NIST 提到的边缘学习,指的正是边缘节点利用本地数据参与模型构建的更高层次。
因此,说“边缘 AI”时,先问是边缘推理还是边缘训练,两者的难度和成熟度差别很大。模型部署在边缘,不等于模型也在边缘训练。
常见误读
-
“端侧 AI 就是完全不联网。”
不对。端侧 AI 描述模型在哪里运行。设备可以本地处理简单任务,同时把复杂任务交给云端。
-
“边缘 AI 就是终端 AI。”
窄义上不完全相同。边缘 AI 还包括靠近终端的网关和服务器;宽义上,终端也属于网络边缘。
-
“物理 AI 一定是机器人。”
形态不是判据。重点看 AI 输出是否驱动执行器,形成感知与行动的反馈闭环。
-
“用了边缘计算就没有延迟问题。”
边缘节点离数据源更近,可能减少传输时间,但本地算力不足、任务排队或设备响应不及时,仍会带来延迟。
还有一个反例可以帮助划清边界:一项图像分类服务在云端训练、云端推理,只给图片打标签,不控制任何硬件。按本文的区分,它既不是端侧 AI,也不是边缘 AI;因为没有动作闭环,也不属于物理 AI。
一张图记住区别
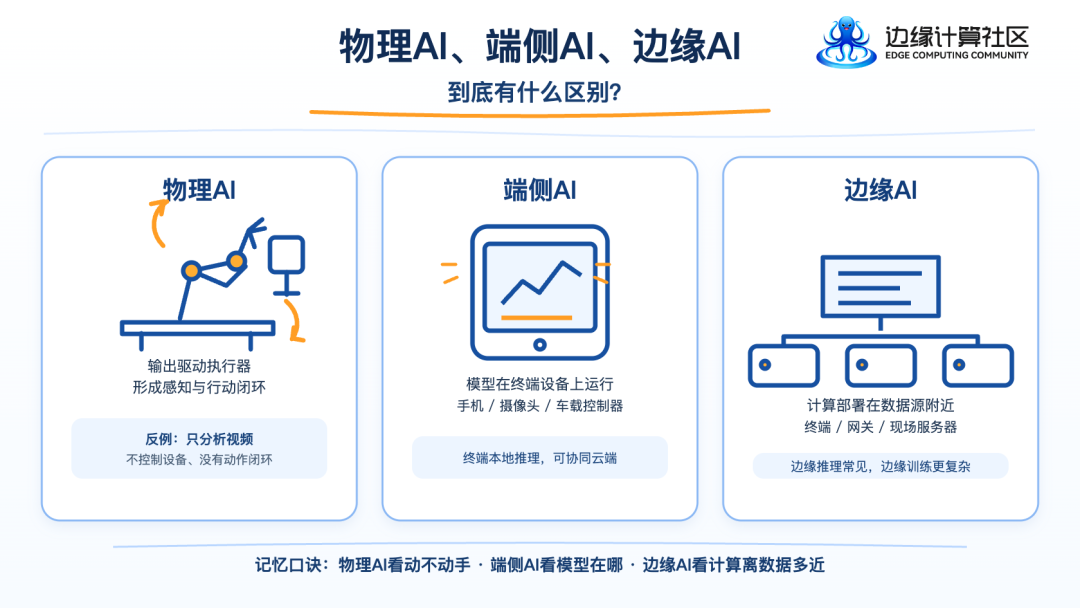
判断一个项目,可以先看计算节点是不是终端本身:是,属于端侧,也属于广义边缘;不是,但在数据源附近,属于边缘;两者都不是,通常属于云端。随后再问 AI 有没有驱动物理动作,以及边缘节点是在推理还是参与训练。
相关阅读
 发表于 4 小时前
|
查看: 4|
回复: 0
 /1


